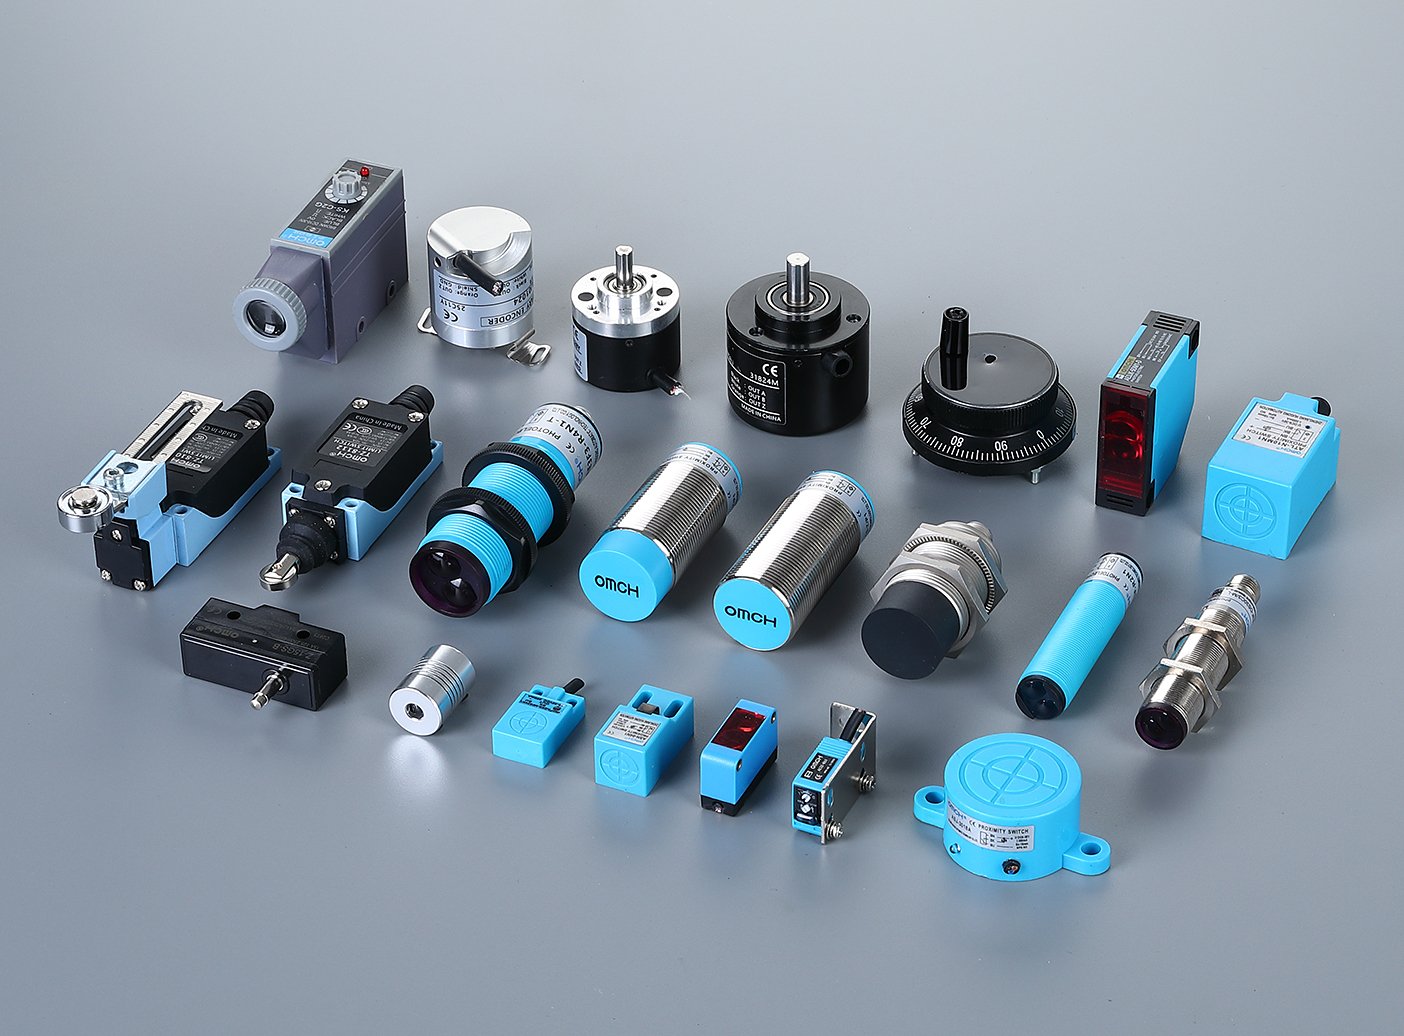
Si le preguntas a un buscador qué significa “sensores para la automatización”, te aparecerá una lista de componentes: inductivos, capacitivos, fotoeléctricos, ultrasónicos. Cada uno viene acompañado de una definición y un eslogan. Aunque leas la lista, seguirás sin poder responder a la pregunta que te ha traído hasta aquí: ¿Qué sensor debo instalar en mi máquina?
Esta guía adopta un enfoque diferente. La función de un sensor en una máquina automatizada no es ser “un sensor capacitivo”, sino responder a una de las cinco preguntas que la máquina plantea continuamente. Una vez que conozcas las preguntas, la lista de piezas dejará de ser una lista de nombres que hay que memorizar. Se convertirá en un conjunto de respuestas entre las que podrás elegir, incluyendo el momento en que cada respuesta deja de funcionar.
Qué hacen realmente los sensores en la automatización: cinco funciones, no una lista de componentes
En automatización, un sensor es el órgano de entrada de la máquina. Se sitúa en el punto donde el mundo físico entra en contacto con el controlador: la llegada de una pieza, un pistón que llega al final de su recorrido, un depósito que se vacía. El sensor convierte ese suceso en una señal eléctrica sobre la que el PLC puede actuar. Todo lo que viene a continuación —el relé, el contador, la orden de movimiento— se activa únicamente porque un sensor ha respondido a una de estas cinco preguntas:
Las cinco preguntas que se plantea cualquier máquina automatizada
¿Está ahí o ya ha llegado? (presencia y posición)
¿Cuántos han aprobado? (contando)
¿Cuánto queda? (nivel)
¿Qué valores hay ahora mismo? (medición de: presión, temperatura, velocidad, distancia)
¿Ha llegado al final? / ¿Está a punto de chocar algo? (fin del recorrido y protección)
Los cinco puestos de trabajo relacionados con la detección y las familias que los ocupan
| Pregunta sobre una máquina | Familias de sensores que cumplen este requisito | Dónde los encontrarás |
|---|---|---|
| ¿Está ahí? / ¿Ha llegado ya? | De proximidad inductiva (solo para metales), de proximidad capacitiva, fotoeléctricos (difusos, retrorreflectantes, de haz pasante), de láminas magnéticas y de efecto Hall | Cuerpos de cilindro, extremos de corredera, topes de palé, estaciones de pieza en posición |
| ¿Cuántos han aprobado? | Barra fotoeléctrica de paso o de luz difusa, y sensor de proximidad inductivo para piezas metálicas | Lados de la cinta transportadora, ruedas contadoras, conductos de descarga |
| ¿Cuánto queda? | Sensores de proximidad capacitivos, interruptores de flotador, sensores de nivel, ultrasónicos | Tolvas, depósitos, cubetas de enfriamiento |
| ¿Qué pasa ahora mismo? | Transmisores de presión, temperatura y caudal; codificadores rotativos de velocidad y posición | Líneas de producción, ejes de motor, señal de retroalimentación del accionamiento |
| ¿Ha llegado al final? ¿Está a punto de chocar algo? | Interruptores de límite mecánicos y microinterruptores | Extremos de los rieles, recorrido de las puertas, topes mecánicos |
Tres observaciones antes de profundizar en el tema. En primer lugar, el tipo La taxonomía que encontrarás en otros sitios —las listas de siete o diez tipos— es correcta, pero está organizada al revés. Clasifica los sensores según los principios físicos que los rigen. Las máquinas clasifican los sensores según la función que deben desempeñar, y la mayoría de las funciones admiten más de un principio físico. En segundo lugar, este artículo quiere decir que industrial Sensores de automatización: aquellos que resisten en la planta de producción y se comunican con un PLC. La electrónica de consumo, incluido el “sensor de proximidad” que apaga la pantalla de tu móvil, es un mundo diferente cuyas reglas no son aplicables aquí. En tercer lugar, el interruptor de límite mecánico tiene cabida en este mapa, aunque sea el primo menos glamuroso. Responde a la quinta pregunta con un contacto, sin electrónica alguna y con una sola pieza móvil que, con el tiempo, se desgastará. Todo eso es información.
Por qué “falló” ese sensor (y cómo interpretar los datos de un sensor sin placa de identificación)
La pregunta más habitual sobre los sensores en la automatización no es “¿cuál compro?”, sino “¿por qué el que tengo sigue fallando?”. Antes de pedir uno de repuesto, sigue estos pasos.
La mayoría de los sensores que parecen estar averiados en realidad no lo están. Normalmente, lo primero que falla es el objetivo, la distancia o el entorno, así que comprueba estos elementos antes de pedir un recambio.
Comprueba el objetivo, la distancia y el entorno antes de colocar el sensor
Hay tres factores que provocan la gran mayoría de las falsas alarmas, las detecciones omitidas y las lecturas intermitentes. Los tres se encuentran fuera del sensor.
El objetivo. Los sensores de proximidad inductivos se activan al detectar la presencia de metal dentro de su zona de detección, y no admiten ningún tipo de tolerancia con respecto al objetivo. coherencia. Un hilo de Eng-Tips de 2025 sobre una máquina de impresión es el ejemplo clásico. A un sensor de registro le faltaba una de las dos banderas metálicas, y el ingeniero sospechaba que el problema estaba en el sensor. Los veteranos del hilo señalaron que el problema estaban en las propias banderas. Los marcadores habían sufrido golpes y ya no presentaban la misma superficie a la misma distancia, por lo que el punto de detección del sensor se desplazaba entre revoluciones. La solución fue cambiar los marcadores, no el sensor; en el foro se señaló que los interruptores de proximidad de más de 50 años de antigüedad seguían funcionando correctamente en máquinas similares. Cuando una máquina que solía detectar de forma fiable empieza a fallar, hay que sospechar primero del objeto que se está detectando, antes que del detector.
La separación y la alineación. La distancia de detección es una ventana física, no una garantía. Si se ajusta a una distancia excesiva, los objetivos pasan rozando sin ser detectados. Si se ajusta a una distancia demasiado corta, el objetivo puede golpear la superficie del sensor. El mismo hilo del foro sobre imprentas muestra la consecuencia práctica: mover un sensor de clase M8 una fracción de milímetro determinaba si se registraba uno de cada dos objetivos. “Un poco menos de 1/16 de pulgada” era una posición determinada a ojo, y se situaba en el borde de la ventana.
El medio ambiente. El polvo metálico, las salpicaduras de soldadura, la neblina del líquido refrigerante y los sensores cercanos pueden falsear una lectura. Un caso documentado en el foro de la comunidad de AutomationDirect muestra cómo un sensor capacitivo sin blindaje sufre interferencias durante su funcionamiento. Las soluciones habituales son mantener una distancia con respecto a las estructuras metálicas circundantes y utilizar un modelo blindado. Un tema recurrente en los foros de mantenimiento son los sensores que “se desvían, fallan de forma intermitente o dan lecturas erróneas”. Al investigar, suele constatarse que el problema se debe a la contaminación, a daños en el cable o a una alimentación eléctrica insuficiente, y no al propio elemento sensor.
Secuencia de diagnóstico de 10 minutos antes de culpar al sensor
- Limpia la superficie del sensor y comprueba si presenta daños físicos o grietas.
- Comprueba que el objetivo sea constante: mismo material, mismo tamaño y misma orientación en cada ciclo.
- Mide la distancia real con respecto a la distancia de detección nominal; deja un margen, no te sitúes justo en el borde.
- Comprueba si hay polvo metálico, líquido refrigerante o vibraciones intensas en el punto de fijación.
- Si hay más de un sensor instalado muy cerca uno de otro, comprueba la distancia mínima indicada por el fabricante.
- Comprueba la tensión de alimentación en los terminales del sensor bajo carga, no en el armario.
- Solo entonces compara el comportamiento del sensor con el que figura en su ficha técnica.
En qué se “engaña” cada familia de sensores
Toda tecnología de detección tiene un punto ciego inherente a su principio de funcionamiento. Conocer ese punto ciego permite pasar de pensar “este sensor está averiado” a “este sensor no es la herramienta adecuada para esta situación”.”
Puntos ciegos de las familias de sensores y cómo verificarlos in situ
| Familia | A qué responde realmente | Fuentes habituales de falsas alarmas | Comprobación in situ |
|---|---|---|---|
| Proximidad inductiva | Solo metales, a una distancia que se reduce en el caso de los objetivos no ferrosos (el aluminio y el cobre se detectan a una distancia mucho menor que el acero) | Polvo metálico, virutas, objetos metálicos cercanos, pinzas magnéticas | Realiza la prueba con el mismo metal que procesa la máquina; confirma el rango nominal previsto para el acero. |
| Proximidad capacitiva | Cualquier sustancia con una constante dieléctrica elevada: madera húmeda, agua, gránulos, líquidos y también metales | Metal conectado a tierra cercano, cambios de humedad, acumulación de producto en la superficie | Comprueba a través de qué “ve” el sensor: una capa de polvo húmedo puede convertirse en el objetivo. |
| Fotoeléctrico (difuso) | Luz reflejada por el objetivo | Objetos brillantes, oscuros o transparentes; polvo en la lente; luz ambiental intensa | Ten en cuenta el acabado real del producto: un artículo negro o transparente puede requerir, en su lugar, un sensor de haz pasante. |
| Fotoeléctrico (de haz pasante) | Cualquier cosa que bloquee el haz de luz | Desalineación o vibración de los soportes del emisor o del receptor | Comprueba ambas lentes y la rigidez del soporte; la interrupción del haz es total. |
| Ultrasonidos | Sonido reflejado por materiales densos | La espuma, los tejidos y los materiales porosos absorben el sonido en lugar de reflejarlo | Comprueba que el objetivo sea acústicamente denso: la espuma o la malla se detectarán como “nada”.” |
| Interruptor de láminas (magnético) | Un imán que se ha acercado al alcance | Desgaste por contacto y envejecimiento mecánico del elemento de lengüeta | Los contactos de lengüeta se desgastan con el paso del tiempo; en aplicaciones de cilindros de alto número de ciclos, muchos ingenieros especifican ahora modelos de efecto Hall para prolongar su vida útil. |
Cuatro pistas para identificar un sensor sin placa de identificación
La situación de sustitución que pone en aprietos a la mayoría de la gente: el sensor antiguo funciona eléctricamente, pero el fabricante de la máquina ya no existe, el número de referencia se ha borrado y nadie sabe qué pieza se instaló originalmente. Se puede reconstruir la especificación a partir del propio hardware. En el hilo anterior sobre la imprenta, el ingeniero identificó la pieza probable basándose únicamente en su aspecto. Un cilindro roscado de 8 mm fue suficiente para empezar a comparar. Las cuatro pistas, por orden:
Cuatro pistas para interpretar los datos de un sensor que no tiene placa de identificación
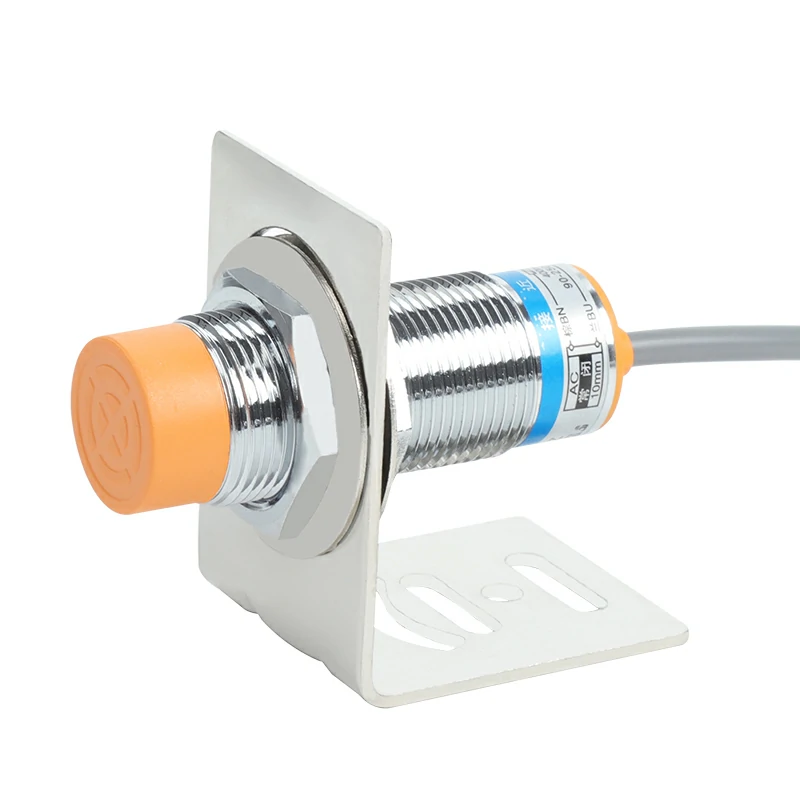
- Diámetro de la rosca: mide el cuerpo del sensor. M8, M12, M18 y M30 son los tamaños cilíndricos estándar, y cada diámetro tiene un rango nominal típico (un sensor inductivo M8 suele tener un rango nominal de entre 1 y 2 mm, el M12 de entre 2 y 4 mm, el M18 de entre 5 y 8 mm y el M30 de entre 10 y 15 mm).
- Número de cables: dos cables indican un modelo de 2 cables de CA o CC; tres cables indican CC con una salida NPN o PNP; cuatro cables indican dos salidas (NO + NC).
- Colores de los cables: marrón = alimentación (+), azul = 0 V, negro = salida conmutada, blanco = segunda salida. Al comparar la salida con la alimentación, se puede determinar si se trata de un NPN (la salida pasa a 0 V) o de un PNP (la salida pasa a +V).
- Estado en reposo: comprueba la continuidad con un multímetro para confirmar si es normalmente abierto o normalmente cerrado; esta es la característica más peligrosa de adivinar, ya que determina qué ocurre cuando se rompe un cable.
La cuestión de la salida —NPN frente a PNP y la lógica NO/NC— se trata en profundidad en nuestras guías independientes sobre [Salida NPN frente a PNP] y [Cableado de sensores de proximidad], que explican paso a paso cómo emparejar un sensor con una tarjeta de entrada de un PLC. En este artículo, la cuestión es más sencilla: cuatro indicios físicos en un sensor averiado proporcionan una especificación completa y válida para realizar un pedido, y todos ellos son visibles sin necesidad de consultar una ficha técnica.
Cómo elegir sensores de automatización en función de la función que deben desempeñar
El enfoque basado en la lista de piezas es donde realmente falla cuando se trata de máquinas nuevas y modernizaciones. Una máquina plantea varias de las cinco preguntas a la vez, y cada pregunta tiene varias respuestas válidas. Resuelve las preguntas una por una.
Comprueba el sensor antes de realizar el pedido.
¿No sabes qué familia de sensores elegir para un proyecto de maquinaria? Envíanos la descripción del proyecto, indicando el material de destino, el punto de montaje y la distancia, y te confirmaremos la familia y el número de referencia antes de que realices el pedido.
Confirma las especificaciones de mi sensorRecuento de piezas en una línea de producción
El recuento es la tarea con mayor variedad de respuestas válidas, ya que el producto determina las características físicas. Piezas metálicas en un flujo constante: un sensor de proximidad inductivo es la opción más sencilla y fiable. No tiene lente que se pueda ensuciar y solo detecta el metal que te interesa. Cajas de cartón, botellas de plástico, papel, cualquier material no metálico: cambia a un sensor fotoeléctrico. Un par de sensores de haz pasante, con el emisor y el receptor situados uno frente al otro a ambos lados de la cinta transportadora, es la opción menos propensa a fallos, ya que la pieza debe interrumpir físicamente el haz. Un sensor difuso, una única carcasa que detecta la luz reflejada por la pieza, es más fácil de montar, pero puede fallar con productos oscuros, brillantes o transparentes. Debe probarse con el artículo real.
El caso de fallo que separa la experiencia de la teoría es aglomeración. Cuando los productos se tocan, se pegan entre sí o varían de altura, ningún contador de haz simple resulta fiable. Un hilo de r/PLC de 2024 sobre el recuento de cruasanes en la cinta transportadora de una panadería generó seis respuestas viables: un sensor de haz pasante a través de la parte superior de los productos; un fotodetector más un codificador que mide cuánto tiempo permanece bloqueado el haz y, a continuación, calcula la longitud de la pieza en función de la velocidad de la cinta; un sensor ultrasónico que detecta la parte más alta de cada producto; un tramo corto de pesaje; y sistemas de visión completos. Los veteranos del hilo señalaron que la respuesta correcta depende totalmente de si los productos llegan en una sola fila, espaciados uniformemente. La lección para la automatización: cuando las piezas se agrupan, hay que resolver el flujo de productos En primer lugar, separa las piezas y el recuento resultará muy sencillo. Si no puedes separarlas, tendrás que invertir en un sistema de visión. Ningún sistema de proximidad ni ningún truco fotoeléctrico permite contar productos aglomerados e irregulares con la precisión que deseas.
Detección de presencia y posición
La «presencia y posición» es la tarea con mayor volumen en el ámbito de la automatización, y el árbol de decisión es breve.
Objetivo metálico, corto alcance (menos de unos 10-15 mm), superficie sucia o aceitosa. Proximidad inductiva. Sin piezas móviles ni lentes, los modelos cilíndricos con clasificación IP67 resisten sin problemas el líquido refrigerante y las virutas. Son los más versátiles. En el caso de los modelos inductivos cilíndricos, los cuerpos estándar M8/M12/M18/M30, con rangos nominales de aproximadamente 1-2 / 2-4 / 5-8 / 10-15 mm, cubren la inmensa mayoría de las aplicaciones.
Blanco no metálico, de largo alcance o de acceso libre. Fotoeléctricos. Las unidades retrorreflectantes alcanzan varios metros con un solo tramo de cable. Los pares de sensores de haz pasante alcanzan decenas de metros y se utilizan en puertas de muelles y tramos largos de cintas transportadoras. Las unidades de tipo láser suelen tener un alcance nominal de 50 metros o más; la descripción general de Keller Technology sobre los tipos de sensores de detección de objetos menciona los haces láser de esta clase.
Posición del pistón en el cilindro. Los sensores magnéticos, ya sean de láminas o de efecto Hall, se montan en el cuerpo del cilindro y detectan el imán del pistón a través de la pared del cilindro. No requieren soporte externo ni alineación. Los de láminas son económicos y adecuados para bajas frecuencias de ciclo. A altas frecuencias de ciclo, sus contactos mecánicos se desgastan, por lo que muchos ingenieros especifican los de efecto Hall para un funcionamiento continuo.
Fin de carrera, puertas, topes mecánicos. El humilde interruptor de fin de carrera. Al entrar en contacto con el objetivo, es inmune al polvo, a la luz y a la interferencia de metales, a cambio de que sus contactos se desgasten. La vida útil eléctrica nominal —que en los modelos industriales suele superar las 500 000 operaciones— es la especificación que indica cuándo será necesario revisarlo.
Alta repetibilidad, objetivos giratorios o en rápido movimiento. Un sensor inductivo combinado con un codificador. En la máquina de impresión mencionada anteriormente, el ingeniero utilizó el recuento de pulsos del codificador entre las activaciones del sensor para medir la consistencia del registro. El sensor indicaba “ahí”, y el codificador precisaba “exactamente dónde, con una precisión de 0,1 mm”. Cuando una máquina necesita tanto una señal de activación como precisión, hay que prever ambos sensores desde el principio.
Tres casos en los que la respuesta obvia no funciona
Caso 1: “Los sensores capacitivos detectan el plástico”.” El libro de texto dice que «inductivo = metal» y «capacitivo = plástico», y la mitad de esa frase es incorrecta. Los sensores capacitivos responden a constante dieléctrica, y el metal tiene una enorme. Un sensor capacitivo se activará tanto con una placa de acero como con una bolsa de gránulos. Los auténticos ingenieros aprovechan esto: en un hilo de r/AskEngineers sobre el recuento de latas aplastadas, un participante recomendó el sensor capacitivo precisamente porque detectaría las latas metálicas e ignoran la basura de plástico que les rodea. Eso es justo lo contrario del atajo que se explica en los libros de texto. El mecanismo es más importante que la regla mnemotécnica.
Un sensor capacitivo detecta sin problemas el metal
"Capacitivo = plástico" es solo la mitad de la frase. La detección capacitiva responde a cualquier material con una constante dieléctrica elevada, y los metales son los que tienen la más alta de todas. La detección inductiva solo detecta el metal; la capacitiva detecta el metal y todo lo demás, por lo que a veces supera a la inductiva en una línea mixta.
Segundo caso: “La distancia de detección figura en la caja”.” La distancia nominal se define en relación con un blanco estándar de acero cuadrado, con una tolerancia especificada (normalmente ±10%). Esta distancia se reduce drásticamente con otros metales: el aluminio y el cobre reducen el alcance de detección de un sensor inductivo estándar muy por debajo de su valor nominal para el acero. Por eso, un sensor que funcionaba con prototipos de acero puede fallar en una máquina que, en realidad, procese aluminio. Algunas líneas modernas de sensores utilizan la compensación de factor 1 para detectar todos los metales a un alcance prácticamente igual. Se trata de una mejora genuina, pero debe especificarse expresamente. Si el metal de su proceso es aluminio, acero inoxidable o latón, pregunte antes de realizar el pedido, no después de la instalación. (El tratamiento completo de cómo se reduce el alcance en la práctica y cómo dimensionar en función de ello se encuentra en nuestra guía independiente sobre [distancia de detección de los sensores de proximidad].)
Caso tres: “cuanta más tecnología, mejor”.” Los sensores ultrasónicos detectan prácticamente cualquier material denso, independientemente de su color o transparencia. Son excelentes para medir niveles en depósitos y distancias sin contacto de hasta unos pocos metros. Sin embargo, la espuma, los tejidos y los materiales porosos absorben el pulso sonoro y se interpretan como «vacíos». Los sistemas de visión resuelven los problemas que ningún otro sistema puede resolver, a un coste diez veces superior, con requisitos de iluminación, limpieza de lentes y procesamiento de los que el equipo de mantenimiento se hace cargo de forma permanente. Y las protecciones con certificación de seguridad, las cortinas de luz y los interruptores de seguridad con clasificaciones PL/Categoría, constituyen un ámbito normativo distinto al de la detección ordinaria. Nunca sustituyas un sensor estándar cuando se requiera una función de seguridad. Parte de la elección consiste en saber cuándo no ni siquiera plantearse elegir un sensor sofisticado.
La matriz de decisión
Tareas de detección en la automatización: la primera opción, las alternativas y cuándo falla cada una de ellas
| Trabajo de máquina | Primera opción | Alternativas | Descartar la primera opción cuando | Límite en el que falla |
|---|---|---|---|---|
| Recuento de piezas metálicas | Proximidad inductiva | Fotoeléctrico de haz pasante (si las piezas tienen orificios o una forma irregular) | Las piezas son de metales no ferrosos y de pequeño tamaño | El rango se reduce en el caso del aluminio y el cobre: compruébalo con el material real |
| Recuento de cajas, botellas y cualquier objeto no metálico | Fotoeléctrico de haz pasante | Retrorreflectante; difuso (solo para productos limpios y uniformes) | El producto es de cristal transparente o muy reflectante; acumula mucho polvo. | Los tipos difusos no funcionan bien con productos oscuros o transparentes; los de haz pasante necesitan lentes limpias |
| Recuento de productos aglomerados o irregulares | Ajusta primero el caudal (por partes); después, el sistema de viga o inductivo. | Recuento de picos por ultrasonidos; sección de pesaje; visión artificial | Las piezas no se pueden separar | Ningún sensor sencillo es capaz de contar los grumos con precisión; hay que tener en cuenta el coste de la tecnología de visión artificial. |
| Presencia de piezas metálicas, corto alcance, entorno sucio | Proximidad inductiva (M12/M18, típicamente) | Capacitivo (si además no es metálico) | El objetivo no es metálico | El volumen de detección se reduce fuera del eje; respete el alcance nominal ± tolerancia |
| Presencia de cualquier objeto, a larga distancia | Fotoeléctrico retrorreflectante | Barra de paso para alcance extremo/suelo irregular; láser para largo alcance | Objetivos transparentes; acabados espejados | A los amantes de lo retro les cuesta lidiar con los objetos transparentes o brillantes |
| Posición del pistón en el cilindro | Magnético de efecto Hall | Interruptor de láminas (baja frecuencia de ciclo) | Alta frecuencia de ciclo (edades de las cañas) | Los contactos de lengüeta sufren desgaste mecánico; véanse las especificaciones de Hall para funcionamiento continuo |
| Fin de carrera / protección | Interruptor de fin de carrera (mecánico) | La proximidad en caso de contacto inaceptable | La alta frecuencia de ciclo desgasta los contactos; zonas de lavado | La vida útil eléctrica, de aproximadamente 500 000 operaciones, es la cifra prevista. |
| Nivel en depósitos/tolvas | Interruptor capacitivo o de flotador (líquidos conductores) | Ultrasónico (limpio, sin espuma) | Espuma, vapor, residuos pegajosos | El sistema ultrasónico detecta que el depósito de espuma está vacío |
| Información sobre la velocidad o la posición | Codificador incremental | Resolver en condiciones de trabajo extremadamente duras | Se requiere una precisión inferior a un grado con un presupuesto limitado | Los recuentos del codificador se pierden en caso de corte de corriente: llevar el eje a su posición inicial |
Fijación del número de pieza: cuatro especificaciones que lo determinan todo
Una vez que el trabajo y la familia estén estabilizados, la compra se reduce a cuatro parámetros. Si aciertas en los cuatro, el número de referencia se completa solo. Si te equivocas en uno, el sensor que te llegue no será el correcto. Confírmalos en este orden:
Cuatro aspectos que debes confirmar antes de hacer el pedido
- Distancia de detección, con margen: el alcance nominal se indica como ±10% respecto a una pieza de ensayo de acero estándar y se reduce en otros metales; por lo tanto, el objetivo real debe situarse dentro de un margen de 50-80% del alcance nominal, nunca en su límite.
- Tipo de salida: NPN o PNP; debe coincidir con la tarjeta de entrada del PLC; un sensor NPN conectado a una entrada PNP simplemente no se activa (consulta la guía «NPN frente a PNP» para conocer la lógica completa de compatibilidad y las opciones de conversión).
- NO o NC, y qué ocurre cuando se rompe un cable: las salidas normalmente cerradas emiten una señal de “parada” cuando se produce una rotura de cable; en el caso de posiciones relacionadas con la seguridad, esa es la dirección deseada.
- Montaje y entorno: diámetro de la rosca (M8/M12/M18/M30), con o sin blindaje (los modelos con blindaje se montan a ras en metal), tensión de alimentación (12-24 V CC es el estándar de automatización) e índice de protección IP para el lugar de instalación: IP67 para entornos con lavado y refrigerante, e IP65 para la mayoría de aplicaciones en interiores en condiciones secas.
Fíjate en que esta lista no incluye ninguna marca ni ninguna serie. Esa es precisamente la idea. Una especificación de cuatro parámetros es una portátil solicitud. Léela por teléfono, pégala en un formulario de consulta o entrégala en el mostrador de un distribuidor. La persona que te atienda podrá calcular el precio consultando cualquier catálogo sin necesidad de llamarte. Una frase completa sobre el sensor queda así: “Sensor de proximidad inductivo M18, alcance nominal de 8 mm, PNP (normalmente abierto), 3 hilos, 12-24 V CC, IP67, apantallado, con un cable de 2 metros”.” Cualquier proveedor puede citar esa frase de un tirón. La mayoría de las consultas incompletas, del tipo “Necesito un sensor de proximidad”, reciben tres llamadas de respuesta y tienen un 50% de probabilidades de que se envíe la pieza equivocada.
Almacenamiento de sensores al estilo de un distribuidor: cobertura por encargo, no por catálogo
Todo lo anterior acaba, tarde o temprano, en la estantería de un distribuidor. Las consultas llegan en el lenguaje de las tareas, no de los catálogos. Un cliente dice: “Mi cinta transportadora tiene que contar cajas”, o “Necesito un sensor para el cilindro de mi envolvedora”, o “Este sensor viejo tiene un 18 en el cuerpo y tres cables”. Si tu stock está organizado tal y como se enumeran los sensores en Internet (una referencia por familia, un poco de todo), cada una de esas consultas encuentra un «quizá». Si tu stock está organizado en función de las cinco tareas, cada consulta encuentra una respuesta.
Una selección de sensores de arranque, organizada por ámbito de aplicación
| El trabajo por el que te preguntan tus clientes | Haz acopio de estos | Variantes que vale la pena llevar | Por qué esta profundidad es la clave del éxito |
|---|---|---|---|
| Presencia y ubicación de metales | De proximidad inductiva, M12 y M18, apantallados | Salidas NPN y PNP; NO como posición principal, NC para posiciones de retorno de seguridad | Los tamaños de barril M12 y M18 son los que dominan la demanda en el sector de la maquinaria y la reparación |
| Recuento y detección de la presencia de cualquier objeto | De tipo fotoeléctrico difuso, más un par de sensores de haz pasante | Luz difusa para montaje en máquinas de corto alcance; luz de paso para tramos de cintas transportadoras | El sistema difuso cubre la mayor parte del recuento dentro de la máquina; el sistema de haz pasante se utiliza como alternativa cuando el producto o el polvo impiden su funcionamiento. |
| Posición del cilindro | Sensores magnéticos para cuerpos de cilindro | Efecto Reed y efecto Hall; un par de longitudes de cable | El funcionamiento de los cilindros es la consulta más habitual en materia de modernización: los sensores se desprenden o duran más que la propia máquina. |
Las dos topologías de salida son precisamente donde los surtidos suelen perder pedidos. Una máquina diseñada para entradas PNP no puede utilizar tu stock de NPN, y el mercado de las reparaciones sigue contando con una enorme base instalada de equipos NPN antiguos. Ofrecer tanto NPN como PNP en las mismas carcasas y distancias de detección convierte la pregunta “¿tienes uno para mi máquina?” de un «quizás» en un «sí». Si solo ofreces una topología, estás diciendo a la mitad de las máquinas que entran en tu tienda que compren en otro sitio.
Esa amplitud es precisamente el tipo de problema que un único proveedor multigama está llamado a resolver. OMCH fabrica la gama de sensores de proximidad inductivos compatibles con los zócalos M12 y M18, en variantes NPN, PNP y de dos hilos, junto con familias de sensores fotoeléctricos de luz difusa y de haz pasante, así como sensores magnéticos de láminas y de efecto Hall para aplicaciones con cilindros. Cuando la topología de salida es fundamental, el propio código del modelo indica cómo se debe realizar el cableado: nuestro amplificador de fibra HG11 se suministra en variantes -N o -P, por lo que el número de referencia ya indica la configuración de cableado. Y como también fabricamos el resto de los componentes del armario de control —relés, fuentes de alimentación, codificadores, interruptores—, en más de 30 categorías con miles de modelos, un distribuidor consolida lo que, de otro modo, serían diez catálogos de proveedores en un único catálogo y una sola orden de compra. Nuestro asistencia en la selección de productos comparará una pieza con un plano, una foto de un sensor averiado o una especificación indicada de cuatro parámetros. Esto se hace antes de destinar existencias a una nueva línea.
Un límite claro, en interés de la propia decisión de almacenamiento. El marco que se describe en este artículo abarca aplicaciones industriales estándar, de «seco a refrigerante». Las instalaciones de lavado para alimentos, con atmósfera explosiva y salas blancas ultralimpias cuentan con sus propias familias de sensores y sus correspondientes certificaciones. Esas consultas merecen un especialista, y la decisión más acertada para un pequeño distribuidor suele ser derivarlas y mantener la relación, en lugar de almacenar una línea de productos que se renueva una vez al año. Almacena las tres categorías de aplicaciones mencionadas anteriormente, traduce cada consulta en los cuatro parámetros, y el mostrador de sensores se amortizará por sí solo.
¿Necesitas una línea de sensores que cubra las tres columnas del trabajo sin tener que enviar tres archivos de proveedor? Envíanos la descripción del trabajo o una foto de la pieza antigua. Nuestro asistencia en la selección de productos comparará las especificaciones con la gama de productos antes de realizar el pedido.
Consigue la gama de sensores que da respuesta a las cinco funciones.
Dinos qué aplicaciones de maquinaria te solicitan tus clientes. Confirmaremos las familias de productos, los tipos de salida y los números de referencia en las líneas inductivas, fotoeléctricas y magnéticas antes de que te comprometas a mantener existencias.
Envía tu consulta sobre sensoresReferencias
- Keller Technology Corporation. “7 tipos de sensores de automatización para máquinas y sistemas de detección de objetos”. 2026. https://www.kellertechnology.com/blog/7-types-of-sensors-for-object-detection/
- Foros de Eng-Tips. “Busco sustituir un interruptor de proximidad inductivo en una aplicación exigente”. 2025. https://www.eng-tips.com/threads/looking-to-replace-inductive-prox-switch-in-demanding-application.528519/
- r/PLC. “Sensor para contar cruasanes”. 2024. https://www.reddit.com/r/PLC/comments/1f8nsex/sensor_for_counting_croissants/
- OMCH. “Sensor de proximidad”. 2026. https://www.omch.com/proximity-sensor/
- OMCH. “Selección de productos”. 2026. https://www.omch.com/product-selection/
- OMCH. “Inicio”. 2026. https://www.omch.com/

 English
 Arabic
 Turkish
 Russian
 Spanish
 French
 Indonesian
 Portuguese
 Thai
 Vietnamese