Si preguntas a cinco ingenieros “¿interruptor de fin de carrera o sensor de proximidad?”, obtendrás cinco respuestas seguras que se contradicen entre sí: los interruptores mecánicos sobreviven a una guerra nuclear, o se estropean en seis meses; los sensores inductivos son inmunes a la suciedad, o se desvían y te dan datos erróneos. Todos ellos describen el mismo hardware desde diferentes ciclos de trabajo. Esta guía zanja el debate tal y como lo hace un registro de mantenimiento: caso por caso, fallo por fallo, con las cifras que los ingenieros de campo registran realmente.
Interruptor de límite frente a sensor de proximidad: qué es cada uno (y qué no es)
Empecemos por los nombres, porque la forma de denominar las cosas aquí es la mitad del problema. A interruptor fin de carrera Es un interruptor de posición de accionamiento mecánico: un cabezal actuador —émbolo, palanca de rodillo o varilla— que es empujado físicamente por la pieza móvil de la máquina, lo que acciona un contacto de acción instantánea en su interior. Si abres cualquier interruptor de fin de carrera, encontrarás en su interior un microinterruptor, además del mecanismo de accionamiento atornillado a su parte delantera. Pertenece al ámbito de los dispositivos de circuitos de control de la norma IEC 60947-5-1, la misma familia normativa que abarca los pulsadores y los interruptores piloto: en ella, los “interruptores de posición” se definen como interruptores de control accionados por una parte de una máquina o un mecanismo.
A sensor de proximidad (también conocido como «interruptor de proximidad» —se trata del mismo dispositivo—) es autónomo y no contactivo. Los de tipo inductivo generan un campo de alta frecuencia y se activan cuando un metal entra en él; los de tipo capacitivo responden a cualquier material con una constante dieléctrica diferente; los de tipo fotoeléctrico detectan la interrupción o el reflejo de la luz. Según la norma IEC 60947-5-2, se definen como dispositivos autónomos con elementos de conmutación semiconductores. Por eso necesitan una fuente de alimentación, conmutan corrientes bajas y —a menos que se adquieran tipos especiales— no están diseñados para un comportamiento de fallo definido en condiciones de avería. Esa nota de la norma es importante; verás por qué en la sección dedicada a la seguridad.
El término híbrido que a veces se ve, “interruptor de límite de proximidad”, no es una tercera categoría de productos. Es lo que la gente escribe cuando busca una detección sin contacto del final de carrera: en otras palabras, quieren un sensor de proximidad que haga las veces de interruptor de límite. Si eso es lo que estás buscando, lee la sección sobre el alcance de detección antes de comprar, ya que esa función plantea requisitos específicos en cuanto al alcance y al montaje.
Ambas familias ofrecen el mismo resultado: una única señal de encendido/apagado para una entrada de un PLC, un relé o el terminal de límite de un variador. La diferencia nunca radica en lo que ofrecen, sino en cómo fallan, y eso depende de tus condiciones, no de la tecnología. Ese es el eje en torno al cual se articula este artículo.
El espectro real: actuadores, principios de detección y por qué es importante el árbol genealógico
Ninguna de las dos familias es un único producto. Conocer las ramas te evita comparar dos elementos que no deben compararse.
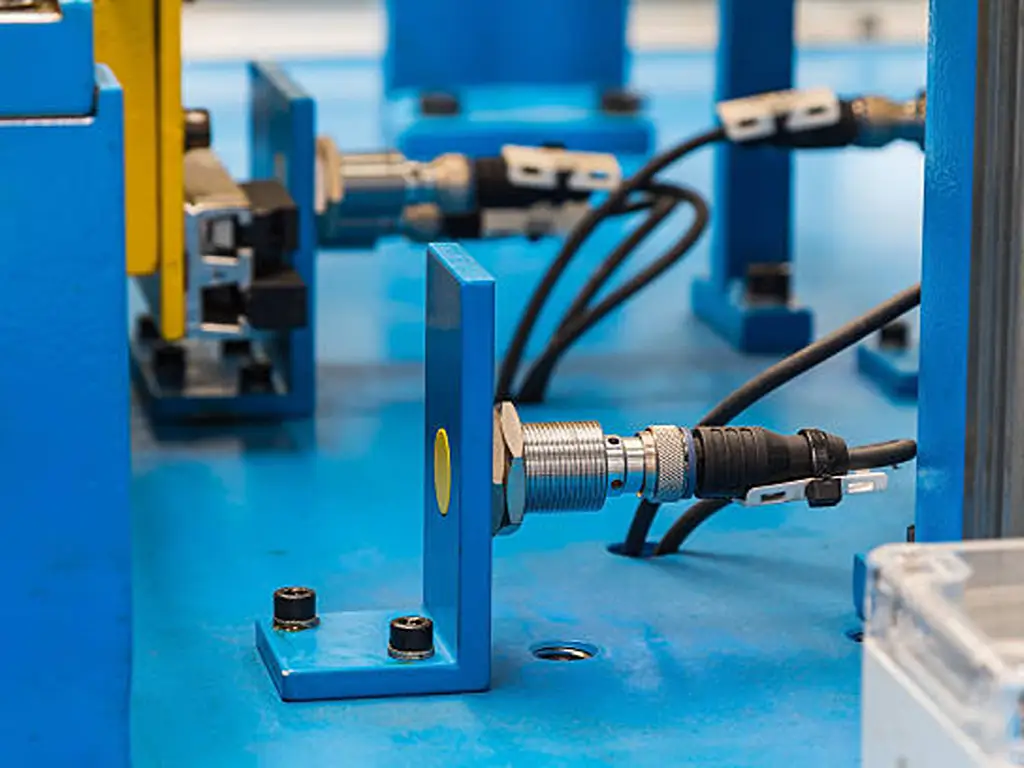
Interruptores de fin de carrera Se clasifican principalmente según el cabezal del actuador, ya que es este el que determina qué puede activarlos y desde qué dirección:
- Émbolo (pasador): se activa mediante presión vertical directa; es compacta y precisa, pero requiere que la pieza de la máquina se coloque en ángulo recto con respecto al pasador.
- Émbolo de rodillos / palanca de rodillos: un rodillo se desliza a lo largo de la parte móvil —la opción más flexible para contactos deslizantes y levas—; las versiones con palanca admiten el acercamiento desde varias direcciones.
- Tipos de varilla / varilla con resorte y bigote: variantes de recorrido largo o de baja fuerza para banderas ligeras y piezas que se mueven lentamente.
- Horquillas/cuerpos de doble circuito: cajas de alta resistencia con dos circuitos de contacto independientes en su interior (uno NA y otro NC), la configuración ideal para el cableado relacionado con la seguridad.
Sensores de proximidad Se clasifican según su principio de detección, y ese principio determina lo que pueden detectar:
| Mecanismo | ¿Qué lo provoca? | Comportamiento que sigue |
|---|---|---|
| Inductivo ⭐ (el más habitual) | Metal que entra en un campo oscilante | Detección en el rango de los milímetros; no detecta plásticos, madera ni líquidos |
| Capacitivo | Cualquier cambio en la constante dieléctrica cerca de la superficie | Detecta a través de paredes no metálicas (detección de nivel, gránulos, cristal) |
| Fotoeléctricos: de haz pasante / retrorreflectantes / difusos | Luz bloqueada o reflejada | rango de cm a metros; requiere una trayectoria óptica limpia |
| Magnético (de láminas o de estado sólido) | Un imán que se aproxima | Longo alcance a través de paredes no ferrosas; requiere que el imán esté instalado en la pieza móvil |
La regla de comportamiento que se aplica a todas las familias: un sensor inductivo nunca detectará tu palé de plástico, un fotoeléctrico difuso se activará por error ante las virutas brillantes que se interpongan en su haz, y un cabezal mecánico siempre necesitará contacto físico. Ese contacto es precisamente la característica que buscas cuando necesitas una confirmación fehaciente de que algo ha llegado físicamente.
Las listas genéricas de ventajas e inconvenientes que encontrarás en otros sitios suelen reducirse a una visión unidimensional: “mecánico = barato, se desgasta; de proximidad = sin desgaste, cuesta más”. Si eliminamos los adjetivos, quedan dos diferencias reales derivadas del mecanismo. Los contactos mecánicos son circuitos abiertos físicos: pueden conmutar amperios a tensión de red —los interruptores de límite compactos suelen tener una capacidad nominal de unos 5 A a 250 VCA y los de palanca para uso intensivo, de unos 10 A— y no necesitan una fuente de alimentación propia. Las salidas de semiconductores conmutan unos pocos cientos de miliamperios a 10-30 VCC y necesitan que esa fuente de alimentación esté presente. Todo lo demás que se dice sobre la “fiabilidad” es una afirmación sobre cómo el entorno en el que se utiliza el dispositivo influye de forma diferente en su desgaste. Lo que nos lleva a la matriz.
¿Cuál falla primero en tus condiciones? Una matriz de límites de fallo
Esta sección constituye el artículo. En lugar de debatir qué tecnología es “mejor”, responde a la pregunta que determina los presupuestos reales de mantenimiento: en mis condiciones, ¿cuál falla primero y, cuando falla, la máquina se detiene de forma segura o presenta un comportamiento anómalo?
La base empírica la constituyen los informes de campo, ya que es ahí donde los blogs de los proveedores se contradicen entre sí. Una página de Eaton afirma que los sensores inductivos son “inmunibles a la suciedad y la grasa”; un proveedor chino de sensores sostiene que los sensores de proximidad se deterioran ante “altas temperaturas, alta humedad y fuertes interferencias electromagnéticas”; y un artículo de 2025 publicado en «Panel-Shop» logra defender ambos lados de la cuestión de los entornos hostiles en una sola página. Los tres tienen razón en distintos aspectos. La matriz de fallos separa esos aspectos.
La matriz de fallos: seis condiciones × dos tecnologías
| Condición | Interruptor de fin de carrera (mecánico) | Sensor de proximidad (inductivo) | Hacia dónde apuntan las pruebas |
|---|---|---|---|
| Elevado número de ciclos (>100 000 operaciones al año) | Desgaste de los contactos y del mecanismo; los fallos suelen ser evidentes y cuantificables. Informe de campo: ~1 millón de ciclos ≈ 6,5 meses por interruptor en una fundición de hierro. | Sin piezas móviles que se desgasten. Informe de campo: 20 años en una cantera de arena. | Altos recuentos de ciclos → inductivo. |
| Polvo, virutas, líquido refrigerante, aceite | Las unidades selladas de alta resistencia resisten el impacto directo de las virutas (informe de la línea de transferencia); las palancas pueden atascarse (resina de la madera). | La superficie sellada y sin contacto funciona bien sobre tierra sin irregularidades; las virutas de metal presentes en la superficie pueden provocar falsas alarmas. | Inductivo con protección, o fotoeléctrico en zonas donde hay virutas que salen disparadas. |
| Humedad y corrosión | Los resortes, los terminales y los ejes de las palancas se corroen: el clásico fallo en instalaciones remotas. | Los componentes electrónicos sellados son resistentes al lavado; las unidades con clasificación IP69K prácticamente no requieren mantenimiento. | Inductivo, ideal para entornos húmedos que requieren poco mantenimiento. |
| Calor | No hay componentes electrónicos, pero las temperaturas máximas siguen situándose entre los 70 y los 85 °C aproximadamente. | El rango de temperatura típico de los componentes electrónicos es de −25 a +85 °C. | En cualquier caso, consulta la ficha técnica; no hagas generalizaciones. |
| Interferencias electromagnéticas intensas (variadores, soldadura, tramos de cable largos) | Un contacto físico no puede activarse por error debido a un campo. | Los cables apantallados y los equipos sometidos a pruebas de compatibilidad electromagnética (EN 60947-5-2) suelen funcionar correctamente. | Los contactos secos solo ganan en tramos en los que no se puede proteger. |
| Impactos, carretillas elevadoras, desalineación | La palanca está rota o la carcasa está torcida y fuera de su posición. | La cara está desgastada o se ha desalineado por completo. | Ambos necesitan protectores y soportes rígidos; ninguno de los dos resiste un golpe. |
Lee las filas como condiciones, no como un marcador. Dos informes de campo son los que más peso tienen. Un ingeniero de mantenimiento que modernizó una fundición de hierro con unidades inductivas informó de que (Hilo del campo r/PLC, 2023) que cada uno de los aproximadamente 320 interruptores de límite mecánicos alcanzaba alrededor de un millón de ciclos antes de fallar —casi exactamente 6,5 meses por interruptor—, con la línea fuera de servicio entre dos y tres veces por semana. Tras el cambio, en sus propias palabras, “todos nuestros problemas con los interruptores de límite desaparecieron”. El mismo ingeniero mencionó que los interruptores de proximidad inductivos de una mina de arena funcionaron durante veinte años. Sin embargo, un técnico de la línea de transferencia en el mismo hilo de discusión señala que los interruptores mecánicos “reciben el impacto de virutas y refrigerante durante todo el día” y los califica de «sólidos como una roca». La explicación está en la matriz: los interruptores de la fundición realizaron millones de ciclos en polvo abrasivo; las unidades de la línea de transferencia funcionan a un ritmo lento y están selladas. Los talleres más pequeños se enfrentan a la misma disyuntiva a pequeña escala. Los aficionados a la construcción de máquinas CNC consideran que los sensores de proximidad ofrecen mayor repetibilidad para el retorno al punto de origen; sin embargo, una viruta metálica perdida puede activar uno de ellos por error, mientras que los interruptores de palanca se atascan en trabajos de carpintería con gran cantidad de resina (Hilo de r/hobbycnc, 2024).
La vida útil depende del uso que se le dé, no de la tecnología. Esa sola frase explica más argumentos que cualquier ficha técnica.
Reportaje sobre el terreno: una familia, dos vidas
1 millón de ciclos ≈ 6,5 meses
Por cada interruptor de límite mecánico en una fundición de hierro —unos 320, antes de la adaptación inductiva—
Más de 20 años
Unidades de proximidad inductivas en una mina de arena — según ha informado el mismo ingeniero de mantenimiento
Pertenecen a la misma familia de sensores de posición, pero hay una diferencia de dos órdenes de magnitud entre ellos. Lo que cuenta es la función, no la etiqueta de la caja.
Dirección de seguridad ante fallos: la forma en que falla un dispositivo es más importante que el mero hecho de que falle
Cuando los ingenieros sostienen que los interruptores mecánicos son “más seguros”, lo que suelen querer decir es que un contacto es un circuito abierto físico. Un contacto desgastado, un cable roto, una carcasa aplastada: la mayoría de los modos de fallo mecánico terminan en un estado abierto, lo que, en un circuito NC (normalmente cerrado) cableado correctamente, se convierte en un fallo visible en lugar de uno silencioso. Los modos de fallo de un sensor de proximidad se inclinan hacia el lado contrario: activaciones falsas, falsos negativos cuando hay contaminación entre la superficie y el objetivo, y desviaciones en el alcance de detección. Ninguno de ellos se manifiesta de forma evidente.
Esa asimetría es la razón por la que la convención de cableado es más importante que la elección de la tecnología. Las normas prácticas que se exponen a continuación se han extraído de un debate entre ingenieros de control sobre la protección de polipastos y cintas transportadoras (Hilo de PLCTalk, 2017):
- Conecta el dispositivo relevante para la seguridad en posición NC, no en NO. Una regla empírica de un ingeniero tras un incidente de sobrecorrida del polipasto: “Utilizamos un circuito NC para que también se activara la alarma si el cable se dañaba o se desconectaba”. Un circuito NO falla de forma silenciosa; un circuito NC falla de forma ruidosa.
- La redundancia solo es tan eficaz como su rutina de pruebas. Dos sensores con un control de divergencia pueden detectar la deriva del otro; sin embargo, como señaló un ingeniero, los sensores redundantes solo sirven de ayuda “si se comprueba periódicamente que funcionan correctamente”.”
- No te dejes engañar por la etiqueta de “a prueba de fallos”. La norma IEC 60947-5-2 excluye explícitamente el comportamiento definido en caso de fallo para los interruptores de proximidad comunes; los dispositivos que garantizan un comportamiento definido en caso de fallo se enmarcan en el ámbito de la norma 60947-5-3 y su coste es el correspondiente. Si una máquina necesita una parada con clasificación de seguridad, especifique el dispositivo con clasificación de seguridad. No dé por sentado que los dispositivos con contacto o sin contacto sean “más seguros” por principio.
El hilo del foro en el que se debatieron esas normas terminó con el autor abandonando ambas posturas para decantarse por la solución definitiva: un fotoeléctrico retrorreflectante con cableado NC, ya que, según sus propias palabras, un final de carrera puede doblarse y salirse de su posición, fallando así el objetivo; un sensor de proximidad también puede doblarse y fallar, pero un fotoeléctrico o un reflector que se desplace de su sitio se activa inmediatamente. La lección no es que “el fotoeléctrico sea la mejor opción”. La lección es que la detectabilidad de los fallos es una propiedad de diseño que se elige, y que prevalece sobre el debate entre sistemas con contacto y sin contacto en cualquier conversación sobre seguridad.
Ambos pertenecen a una misma máquina: cómo se reparten las funciones del sistema
La pregunta “¿interruptor de fin de carrera o sensor de proximidad?” da por sentado, sin decirlo, que hay que elegir uno de los dos. Las máquinas reales no lo hacen. Los ascensores de pasajeros y de mercancías cuentan con ambos: finales de carrera mecánicos para el sobrerecorrido en los extremos y sensores de proximidad u otros sensores para la posición de parada en cada planta; un ingeniero naval que gestionaba dos polipastos de carga en un barco describió exactamente esa distinción. En una aplicación de elevación, se organizaron por niveles según el destino del cableado: los sensores de proximidad se conectaban al PLC para la lógica de control, mientras que los contactos mecánicos de fin de carrera se conectaban directamente a las entradas de fin de carrera del servoconvertidor para la parada de emergencia.
El pago sin contacto se encarga de las transacciones habituales
Inductivos o fotoeléctricos para el posicionamiento y el retorno al punto de referencia: sin desgaste en aplicaciones con un elevado número de ciclos.
El sistema mecánico (o con cableado NC) mantiene la última línea
Un estado de apertura detectable en caso de sobrecarrera vale más que una larga vida útil: esa es la apuesta por la seguridad, no la fidelidad a la marca.
Los nuevos diseños de máquinas siguen sustituyendo los sistemas de detección de posición por dispositivos sin contacto, mientras que el mercado de recambio sigue adquiriendo unidades mecánicas para el parque instalado; por eso ambas familias de productos siguen vendiéndose en grandes cantidades. La coexistencia no es un periodo de transición, sino una división del trabajo.
Independientemente de si la decisión recae en la tecnología sin contacto o en la mecánica, la sustitución se rige por cuatro criterios —montaje, alimentación, lógica y carga— y el proveedor que cumpla los cuatro es al que merece la pena contactar.
Comprueba si el recambio que tienes se ajusta a nuestra gamaCómo especificar un recambio: distancia de detección, cableado de salida y comprobación de cuatro puntos
Una vez tomada la decisión, la mayoría de los errores se producen al realizar el pedido. Los dos errores más habituales en los formularios de pedido —un rango de detección incorrecto y un tipo de salida erróneo— se deben, en ambos casos, a un malentendido que se aclara en esta sección.
La distancia de detección depende del tamaño de la carcasa, no de las estrategias de marketing
El debate que se repite en todos los foros —“los sensores de proximidad solo detectan entre 2 y 3 mm, son inútiles” frente a “10 mm es lo normal”— no es una controversia. Se trata de comparar dos clases diferentes de carcasas como si fueran un mismo producto. La distancia de detección inductiva varía en función del diámetro del cabezal de detección y de si este está blindado (montable empotrado) o sin blindar (necesita una zona libre de metal alrededor de la superficie frontal). Rangos representativos para sensores inductivos de CC en un objetivo de acero:
Rangos típicos de detección inductiva según el tamaño de la carcasa (objetivo de acero, tipos representativos de corriente continua)
| Vivienda | Enrasado / apantallado | Sin empalme / sin blindaje |
|---|---|---|
| M8 | 1,5–2 mm | ≈2 mm |
| M12 | 2-3 mm | 4-8 mm |
| M18 | 5-7 mm | 8–14 mm |
| M30 | ≈10 mm | 15-20 mm |
| Fotoeléctrico (cualquier carcasa) | n/a | Conversión de centímetros a metros |
El argumento de que “2-3 mm no sirve para nada” suele venir de alguien que tiene una unidad empotrada M8 o M12; la respuesta de que “10 mm está bien” corresponde a una unidad M30 sin blindaje. Ambos dicen la verdad sobre su propia carcasa. La gama E2E de OMRON refleja exactamente esta escala —M12 apantallada a 2–3 mm, M30 sin apantallar a 18–20 mm— y la ficha técnica de la serie IME de SICK confirma una unidad M12 no empotrada a 4 mm. Las tolerancias oscilan entre ±10% y la serie de cada fabricante difiere, por lo que la cifra que figura en la ficha técnica del producto que vas a comprar es la única que cuenta.
Hay tres reglas básicas que marcan la diferencia entre un sensor que funciona durante años y otro que da lugar a llamadas al servicio técnico:
- El material de destino reduce el alcance. Las distancias que figuran en el catálogo se miden sobre acero dulce. Factores de corrección en condiciones reales: acero inoxidable ≈0,8; aluminio ≈0,3–0,45; cobre ≈0,25–0,45. Un sensor M12 de 4 mm dirigido hacia una bandera de aluminio equivale, en la práctica, a un sensor de ~1,5 mm.
- Las cabezales sin blindaje necesitan espacio libre para el metal. El mayor alcance de una unidad sin blindaje se pierde si se empotra en un soporte de acero; los fabricantes especifican una zona libre de metal alrededor de la superficie frontal (normalmente del orden de 2 a 3 veces la distancia nominal; consulta las instrucciones de montaje en la ficha técnica), y los sensores sin blindaje deben sobresalir de la superficie de montaje.
- Móntalo de forma que no haya ningún obstáculo entre tu rostro y el objetivo. Análisis a posteriori de un ingeniero de mantenimiento sobre los falsos negativos: el material atrapado entre la cubierta y la superficie de detección provocó llamadas de servicio falsas en una instalación remota. Hay que garantizar que la superficie de detección tenga una línea de visión despejada y un margen de al menos 1,5–2 veces el alcance nominal con respecto a la distancia real de activación.
Salidas y cableado: contactos secos frente a interruptores semiconductores
Este es el segundo error más frecuente en los pedidos, y es el que provoca fallos durante la puesta en servicio, más que en el momento de la entrega. Salida de los interruptores de límite mecánicos contactos secos: Contactos metálicos NO/NC/SPDT con capacidad nominal en amperios (5 A a 250 VCA es lo habitual en unidades compactas; clase de 10 A para los modelos de palanca de alta resistencia), sin polaridad, sin fuente de alimentación, se pueden conectar directamente a la bobina de un contactor o a un circuito de iluminación. Salida de los sensores de proximidad interruptores semiconductores que necesitan entre 10 y 30 VCC y conmutan como máximo unos pocos cientos de miliamperios; la ficha técnica del IME12 de SICK, por ejemplo, especifica una corriente continua ≤200 mA. También están disponibles en diferentes variantes de polaridad: PNP (aprovisionamiento) emite una tensión de +24 V cuando está encendido —la opción habitual para las entradas de los PLC en Europa y Asia— y NPN (de corriente de salida) baja a 0 V, algo habitual en algunas zonas de Asia y en algunas tarjetas más antiguas. Existen versiones de dos hilos para corriente continua y de dos hilos para corriente alterna, que facilitan la adaptación a instalaciones existentes y son adecuadas para cuadros de corriente alterna.
Los errores de cableado que realmente se producen en la práctica: conectar una unidad NPN a una entrada de PLC diseñada para PNP (el canal nunca se activa), suponer que la salida de un sensor puede accionar la bobina del relé que antes accionaba un contacto (no puede; hay que añadir un relé intermedio) y elegir un contacto NA para una función de seguridad (véase la sección sobre seguridad ante fallos). Ten en cuenta que la misma lógica de símbolos de circuitos se aplica a ambas familias: un “interruptor” de proximidad dibujado como un contacto en tu esquema sigue obedeciendo a la semántica NA/NC, aunque no exista ningún contacto físico.
La comprobación de sustitución en cuatro puntos
Cuando sustituyas una unidad averiada —o cuando un cliente te pida que le busques una igual—, ten en cuenta estos cuatro puntos antes de hacer cualquier pedido. Cada punto que se omita supone un modo de fallo conocido:
- Interfaz de montaje. Diámetro de la rosca/carcasa (M8/M12/M18/M30), tipo de cuerpo y, en el caso de las unidades mecánicas, el cabezal del actuador: dirección del rodillo, recorrido previo y sobrecorrido. Si se cometen errores en estos datos, la unidad o bien nunca se activa o bien permanece comprimida de forma permanente.
- Potencia. ¿La unidad antigua era un contacto seco (que no necesitaba alimentación) o un sensor alimentado? Si tu cuadro eléctrico no tiene una tensión de 10-30 VCC en ese punto, la sustitución por un semiconductor no funcionará.
- Lógico. NO o NC; y, en el caso de los semiconductores, PNP o NPN. Un cambio de NC a NO en un circuito de seguridad es un fallo silencioso que puede provocar un accidente.
- Cargar. ¿A qué se conecta realmente la salida? Una salida de sensor de 200 mA que sustituya a un contacto de 5 A que alimentaba directamente la bobina de un contactor fallará, normalmente en el peor momento.
Y la modernización no se limita únicamente al hardware. Cuando la planta de aquel ingeniero de fundición se pasó a las unidades inductivas, los primeros fallos se debieron a “tener que enseñar a los mecánicos que no deben GOLPEAR el interruptor de proximidad inductivo para activarlo”: los técnicos, que llevaban años golpeando las palancas de los interruptores de límite, acababan rompiendo físicamente los nuevos sensores. Una modernización que no reeduque el hábito de activación hereda los antiguos modos de fallo.
Cuando un interruptor de posición “deja de funcionar”: primero, diagnosticar; después, reacondicionar
Una máquina se detiene, la alarma señala el interruptor y lo primero que se nos ocurre es cambiar la pieza.
Sustituye la pieza solo después de que el cableado, el gatillo y la fijación hayan superado todas las pruebas; los sensores que más se sustituyen rara vez son los que están averiados.
Diagnóstico en cinco pasos:
- Bloquear y aislar el circuito.
- Comprueba primero el cableado y la entrada. Comprueba la continuidad y la tensión del medidor en el extremo del PLC o de la tarjeta. Un cable roto o aplastado produce exactamente el mismo síntoma que un dispositivo averiado y, en el caso del cableado NC, un fallo en el cable se manifiesta, por diseño, como una alarma visible.
- Activa el dispositivo manualmente. Acciona manualmente el actuador o coloca el objetivo frente a la superficie de detección. Observa cómo cambian el indicador y el estado de entrada.
- Separad a los tres sospechosos: fallo del dispositivo, fallo del cableado o del conector, o desplazamiento del soporte (soporte doblado, desplazamiento del objetivo, suciedad en el hueco). Los análisis de fallos sobre el terreno relacionados con problemas de detección de posición siguen llegando a la misma conclusión: los interruptores mecánicos fallan por el desgaste de sus mecanismos, las superficies de proximidad se desgastan por el roce y ambos se estropean cuando la caída de objetos rompe el cable: “el brazo roto del interruptor de límite es un fallo mecánico, los cables rotos se deben a la caída de algún objeto” (Debate en PLCTalk, 2013). Hay que culpar al mecanismo que realmente falló.
- Solo entonces haz el pedido. Realiza el pedido siguiendo los cuatro pasos indicados anteriormente, y no basándote en “el mismo número de referencia de la máquina original”, ya que es posible que ese número de referencia ya no exista o que se trate de una variante lógica diferente a la que está cableada.
Tras la sustitución, hay que tener en cuenta los nuevos modos de fallo, no los antiguos. Los dispositivos que se estropean más rápido, según los registros de servicio, son los que están montados en lugares expuestos a impactos, en soportes que se doblan y con cables que se rozan. Protégelos, fíjalos bien y alivia la tensión de los cables: esto es más importante que la marca.
El cálculo de las existencias de repuestos sigue la misma lógica de condiciones que todo lo demás en este artículo. En el informe de la fundición, un millón de ciclos equivalía a 6,5 meses: una planta que funciona a ese ritmo necesita tener repuestos en stock y un calendario de sustitución programado, no tener que ir a la tienda de forma reactiva. La misma familia de piezas en una máquina lenta y limpia puede durar más que la propia máquina. Almacena repuestos según tu propio recuento de ciclos y nivel de contaminación —las cifras que tu CMMS ya conoce— y no según la afirmación genérica de “larga vida útil” de un proveedor. La propia lógica de funcionamiento es una práctica de ingeniería tradicional: los ingenieros que construyen bancos de pruebas de ciclos muy elevados llevan décadas optando por sensores sin contacto precisamente porque eliminan el desgaste de la ecuación (Hilo sobre consejos de inglés, 2002).
Si el dispositivo sustituido desempeña una función de seguridad, haz que revisen el circuito. El cableado NC, la rutina de comprobación de redundancia y la selección de dispositivos homologados para seguridad no son aspectos que garantice una adaptación del tipo «cambiar y listo».
Para distribuidores: Dos líneas, un mostrador — la lógica del stock de recambio
Si te dedicas a la distribución de componentes de automatización, todo lo anterior se reduce a tres realidades empresariales. Primero: las máquinas incorporan ambas familias por diseño —los ascensores, polipastos, cintas transportadoras y máquinas-herramienta integran límites mecánicos y sensores de proximidad en diferentes funciones—, por lo que un distribuidor que solo ofrezca una de las familias se queda, por su propia estructura, sin ver la mitad de los pedidos de recambio de su mercado. Segundo: la frecuencia de sustitución depende del uso que le dé el cliente y varía en dos órdenes de magnitud —la misma familia de interruptores que se estropea cada 6,5 meses en una planta dura veinte años en otra—, lo que significa que el nivel de existencias debe ajustarse a los ciclos reales de tus clientes, no a una media de la categoría. Tercero: el pedido de recambio casi nunca llega en forma de ’véndeme un sensor de proximidad“. Llega como ”necesito una pieza para la máquina X“, y el pedido se gana o se pierde en función de si puedes dar respuesta a los cuatro puntos clave: montaje, alimentación, lógica y salida.
Es precisamente en ese tercer aspecto donde reside el valor. El mercado de la reparación y el mantenimiento compra según el número de referencia original de la máquina, y cuando el original no está disponible, la venta se la lleva quien sea capaz de encontrar un recambio compatible que cumpla esos cuatro puntos —y sepa cuándo no forzar la solución—. Un proveedor que responda con honestidad a la comprobación de los cuatro puntos genera la confianza que convierte un interruptor $12 en una década de pedidos de reposición. La amplitud de la gama de productos que hace que esto sea viable es la esencia de un catálogo integral. En OMCH, ambas líneas conviven en paralelo: nuestra gama de interruptores de límite abarca desde unidades compactas de 5 A hasta modelos de palanca para uso intensivo con una capacidad nominal de 10 A a 250 VCA y una vida útil superior a 500 000 operaciones, y nuestra gama de interruptores de proximidad y sensores Abarca sensores de proximidad inductivos con carcasas de las clases M8 a M30 —con distancias nominales de 1–2 mm hasta 10–15 mm, IP67, de −30 a +85 °C, en versiones NPN, PNP, de dos hilos de CC y CA—, además de las familias fotoeléctricas y capacitivas. En un catálogo que abarca más de 30 categorías y más de 3.000 referencias, el interruptor de fin de carrera y el sensor de proximidad nunca son una elección excluyente; son dos soluciones del mismo tipo, que cumplen los mismos cuatro criterios de verificación. Si un recambio realmente no es adecuado —montaje incorrecto, lógica errónea, un requisito de seguridad que no podemos certificar—, te lo diremos, porque la devolución de una pieza incorrecta nos cuesta a ambos más que un «no» sincero.
Tenga en stock ambas gamas, enseñe a sus clientes el “lenguaje de los cuatro puntos” y la cuestión de «interruptor de fin de carrera frente a sensor de proximidad» dejará de ser un tema de debate que le planteen sus clientes; se convertirá en la razón por la que le llamarán en primer lugar. Habla con nuestro equipo sobre la gama, o echa un vistazo a la interruptor fin de carrera y sensor de proximidad catálogos y comprueba si tu propia lista de recambios cumple los requisitos.
Incorpora ambas líneas a tu stock: condiciones de los distribuidores para «Limit» y «Proximity»
Gama completa de interruptores de fin de carrera (AZ/TZ) y sensores de proximidad inductivos (AL-J), fichas técnicas, ayuda para la referencia cruzada de los números de referencia originales de las máquinas y la comprobación de cuatro puntos en cada presupuesto.
Solicitar precios para distribuidoresReferencias
-
CSA Group / Consejo de Normalización de Canadá. “CAN/CSA-C22.2 n.º 60947-5-1 — Aparamenta de baja tensión, parte 5-1: Dispositivos de circuitos de control y elementos de conmutación”. 17 de octubre de 2018.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-1-control -
CSA Group / Consejo de Normalización de Canadá. “CAN/CSA-C22.2 n.º 60947-5-2 — Parte 5-2: Dispositivos de circuitos de control y elementos de conmutación, interruptores de proximidad”. 7 de agosto de 2026.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-2-control-2 -
OMRON Industrial Automation. “Gama de la serie E2E — Sensores de proximidad inductivos cilíndricos estándar”. 11 de noviembre de 2024.
https://www.ia.omron.com/products/family/449/lineup.html -
SICK AG. “Ficha técnica del IME12-04NPSZW5K — Sensor de proximidad inductivo, M12, no empotrado, Sn 4 mm, PNP NO, 10–30 VCC, ≤200 mA, IP67”. PDF.
https://www.sick.com/media/pdf/0/60/460/dataSheet_IME12-04NPSZW5K_1042725_en.pdf -
SICK AG. “Sensores inductivos: funcionamiento, montaje y aplicación”. 24 de febrero de 2022.
https://www.sick.com/at/en/inductive-sensors-function-mounting-and-application/w/blog-induktiver%20sensor -
Balluff. “Material del objetivo de los sensores de proximidad inductivos: ¿importa?”. 18 de junio de 2024.
https://www.balluff.com/en-us/blog/inductive-proximity-sensor-targets-material-does-matter -
wenglor sensoric group. “Montaje no empotrado: glosario técnico”.”
https://www.wenglor.com/en/Non-Flush-Mounting/l/cxmCID73182 -
Reddit r/PLC. “Estoy pensando en sustituir estos interruptores de fin de carrera mecánicos por otros inductivos”. 28 de octubre de 2023. Informes de campo.
https://www.reddit.com/r/PLC/comments/17i270n/thinking_of_replacing_these_mechanical_limit/ -
PLCTalk. “Sensores de proximidad frente a finales de carrera mecánicos”. 2017. Capas de sobrerecorrido del polipasto, convención de cableado NC y descripción de la solución final fotoeléctrica.
https://www.plctalk.net/forums/threads/proximity-vrs-mechanical-limit-switches.108892/ -
PLCTalk. “Cómo afrontar trabajos de los que no tienes ni idea”. 2013. Análisis forense de fallos en la detección de posición: mecanismos desgastados, superficies desgastadas y cables rotos.
https://www.plctalk.net/forums/threads/dealing-with-jobs-you-have-no-clue-of.79012/ -
Eng-Tips. “Sensor de proximidad frente a final de carrera mecánico”. 2002. Lógica de selección para un elevado número de ciclos.
https://www.eng-tips.com/threads/proximity-sensor-vs-mechanical-limit-switch.19201/ -
Reddit r/hobbycnc. “Sensores de proximidad frente a finales de carrera”. 21 de enero de 2024. Compensación entre repetibilidad y falsos dispares por virutas.
https://www.reddit.com/r/hobbycnc/comments/19c80r2/proximity_switches_vs_limit_switches/

 English
 Arabic
 Turkish
 Russian
 Spanish
 French
 Indonesian
 Portuguese
 Thai
 Vietnamese