Pergunte a cinco engenheiros: “interruptor de fim de curso ou sensor de proximidade?”, e você receberá cinco respostas seguras que se contradizem: os interruptores mecânicos sobrevivem a uma guerra nuclear ou deixam de funcionar em seis meses; os sensores indutivos são imunes à sujeira ou sofrem desvio e fornecem dados incorretos. Todos estão descrevendo o mesmo equipamento a partir de diferentes ciclos de operação. Este guia resolve o debate da mesma forma que um registro de manutenção: condição por condição, falha por falha, com os números que os engenheiros de campo realmente registram.
Interruptor de fim de curso x sensor de proximidade: o que cada um é (e o que não é)
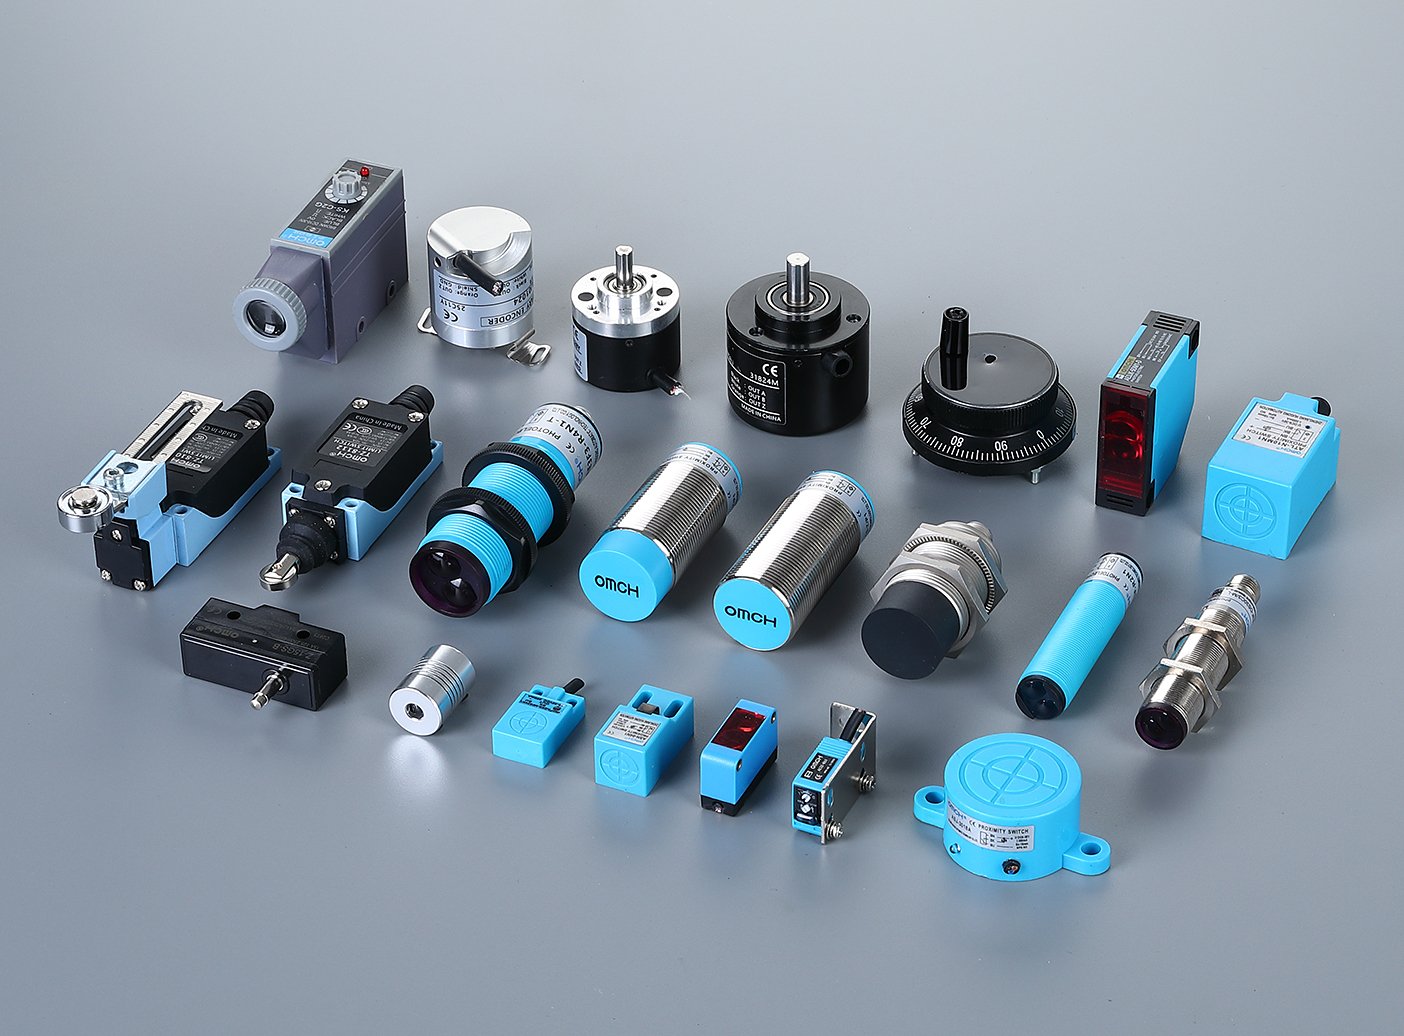
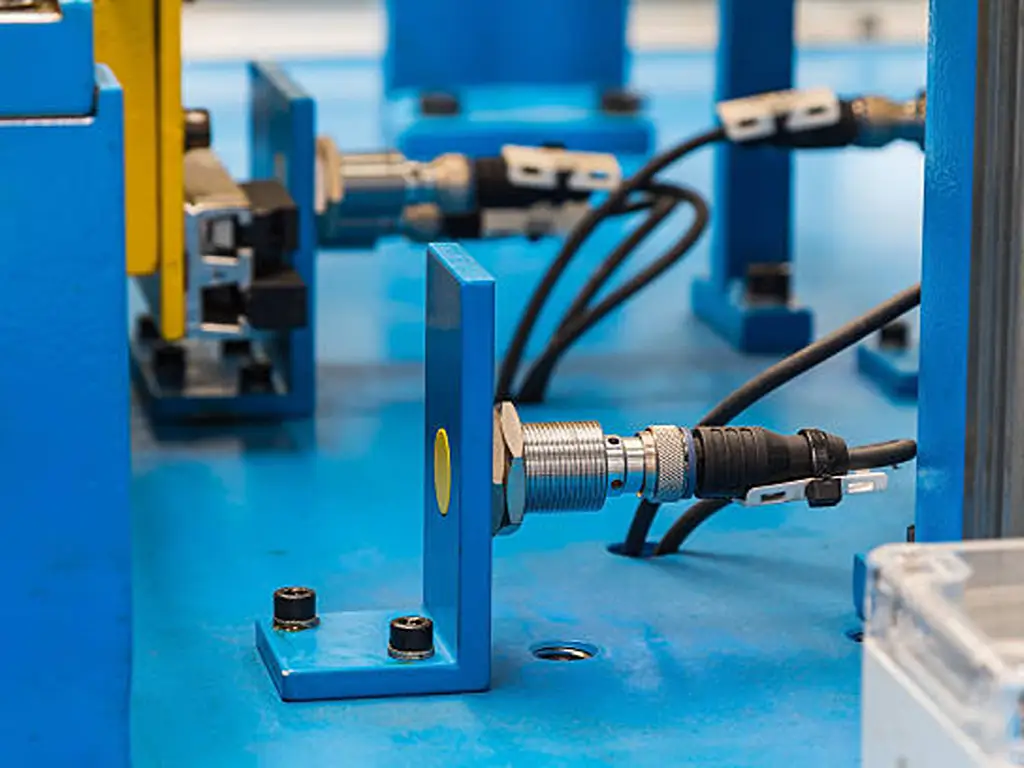
Comece pelos nomes, porque a nomenclatura aqui já é metade da confusão. A interruptor de limite é um interruptor de posição acionado mecanicamente: uma cabeça de atuador — êmbolo, alavanca de rolo ou haste — empurrada fisicamente pela peça móvel da máquina, o que aciona um contato de ação instantânea em seu interior. Abra qualquer interruptor de limite e você encontrará um microinterruptor em seu interior, além do mecanismo atuador aparafusado à sua parte frontal. Ele pertence ao mundo dos dispositivos de circuitos de controle da norma IEC 60947-5-1, a mesma família de normas que abrange botões de pressão e interruptores-piloto: os “interruptores de posição” são definidos nessa norma como interruptores de controle acionados por uma parte de uma máquina ou mecanismo.
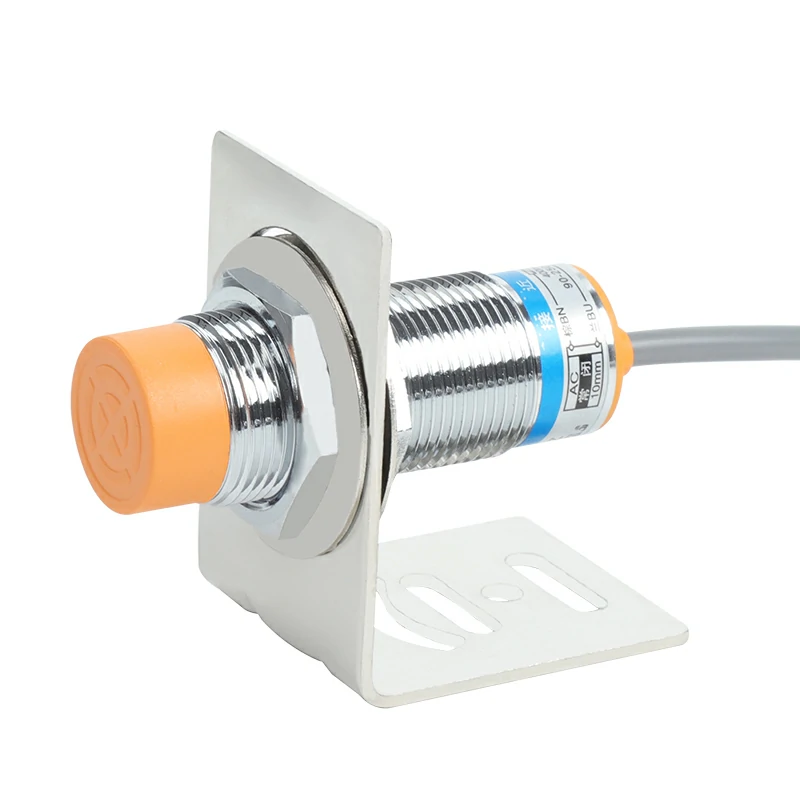
A sensor de proximidade (também conhecido como sensor de proximidade — trata-se do mesmo dispositivo) é autônomo e sem contato. O tipo indutivo gera um campo de alta frequência e aciona o comutador quando um metal entra nesse campo; os tipos capacitivos respondem a qualquer material com uma constante dielétrica diferente; os tipos fotoelétricos detectam a interrupção ou o reflexo da luz. De acordo com a norma IEC 60947-5-2, eles são definidos como dispositivos autônomos com elementos de comutação semicondutores. É por isso que precisam de uma fonte de alimentação, comutam baixas correntes e — a menos que você adquira tipos especiais — não são projetados para apresentar um comportamento de falha definido em condições de avaria. Essa observação da norma é importante; você verá o motivo na seção sobre segurança.
O termo híbrido que você às vezes vê, “interruptor de limite de proximidade”, não se refere a uma terceira categoria de produto. É o que as pessoas digitam quando querem uma detecção sem contato do fim do curso: em outras palavras, elas querem um sensor de proximidade que desempenhe a função de um interruptor de limite. Se é isso que você está procurando, leia a seção sobre alcance de detecção antes de comprar, pois essa função impõe exigências específicas quanto ao alcance e à montagem.
Ambas as famílias geram o mesmo resultado: um único sinal de ligado/desligado para uma entrada de PLC, um relé ou o terminal de limite de um inversor. A diferença nunca está no que elas geram. Está na forma como elas falham, e isso depende das suas condições, não da tecnologia. Esse é o eixo em que este artigo se baseia.
O verdadeiro espectro: atuadores, princípios de detecção e por que a árvore genealógica é importante
Nenhuma das duas famílias é um único produto. Conhecer os ramos evita que você compare os dois errados.
Interruptores de fim de curso são classificados principalmente de acordo com o tipo de cabeça do atuador, pois é a cabeça que determina o que pode acioná-los e de qual direção:
- Êmbolo (pino): acionado por pressão vertical direta; compacto e preciso, mas requer que a peça da máquina se encaixe perpendicularmente ao pino.
- Êmbolo de rolos / alavanca de rolos: um rolo desliza ao longo da parte móvel — a opção mais flexível para contatos deslizantes e cames; as versões com alavanca toleram a aproximação de várias direções.
- Tipos de haste / haste com mola e tipo “bigode”: variantes de curso longo ou baixa força para bandeiras leves e peças que se movem lentamente.
- Corpos de garfo/de circuito duplo: caixas resistentes com dois circuitos de contato independentes no interior (um NA, um NF) — a configuração ideal para instalações elétricas relacionadas à segurança.
Sensores de proximidade são classificadas de acordo com o princípio de detecção, e é esse princípio que determina o que elas podem detectar:
| Mecanismo | O que causa isso | Comportamento que se segue |
|---|---|---|
| Indutivo ⭐ (o mais comum) | Metal que entra em um campo oscilante | detecção na faixa de milímetros; não detecta plásticos, madeira nem líquidos |
| Capacitivo | Qualquer alteração na constante dielétrica próxima à superfície | Detecta através de paredes não metálicas (detecção de nível, pellets, vidro) |
| Fotoelétrico — de feixe direto / retrorrefletivo / difuso | Luz bloqueada ou refletida | faixa de centímetros a metros; requer um caminho óptico livre de obstruções |
| Magnético (de palheta ou de estado sólido) | Um ímã se aproximando | Alcança longas distâncias através de paredes não ferrosas; requer que o ímã seja instalado na parte móvel |
A regra geral que se aplica a todas as famílias: um sensor indutivo nunca detectará seu palete de plástico, um fotoelétrico difuso emitirá um alarme falso ao detectar lascas brilhantes em seu feixe, e um sensor mecânico sempre precisará de contato físico. Esse contato é exatamente a característica que você deseja quando precisa de uma confirmação concreta de que algo chegou fisicamente.
As listas genéricas de prós e contras que você encontrará em outros lugares geralmente se resumem a uma narrativa unidimensional: “mecânico = barato, se desgasta; de proximidade = sem desgaste, custa mais”. Se retirarmos os adjetivos, restam duas diferenças reais, decorrentes do próprio mecanismo. Os contatos mecânicos são circuitos abertos físicos: eles podem comutar amperes na tensão de linha — os interruptores de limite compactos são comumente classificados em torno de 5 A a 250 VCA e os tipos de alavanca para serviços pesados em torno de 10 A — e não precisam de fonte de alimentação própria. As saídas de semicondutores comutam algumas centenas de miliamperes a 10–30 VCC e precisam dessa fonte de alimentação presente. Tudo o mais que as pessoas dizem sobre “confiabilidade” é uma observação sobre como o ambiente em que o dispositivo está instalado causa um desgaste diferente nele. O que nos leva à matriz.
O que falha primeiro nessas condições? Uma matriz de limites de falha
Esta seção constitui o artigo. Em vez de discutir qual tecnologia é “melhor”, ela responde à pergunta que determina os orçamentos reais de manutenção: nas minhas condições, qual delas falha primeiro e, quando isso ocorre, a máquina para com segurança ou apresenta comportamento indesejado?
A base de evidências são os relatos de campo, pois é nesse ponto que os blogs dos fornecedores se contradizem. Uma página da Eaton afirma que os sensores indutivos são “imunes à sujeira e à graxa”; um fornecedor chinês de sensores afirma que os sensores de proximidade se deterioram sob “alta temperatura, alta umidade e forte interferência eletromagnética (EMI)”; um artigo da 2025 Panel-Shop consegue defender os dois lados da questão dos ambientes adversos em uma única página. Todos os três estão certos em relação a diferentes aspectos. A matriz de falhas separa esses aspectos.
A matriz de falhas: seis condições × duas tecnologias
| Condição | Interruptor de fim de curso (mecânico) | Sensor de proximidade (indutivo) | Para onde apontam as evidências |
|---|---|---|---|
| Alto número de ciclos (>100 mil operações/ano) | Desgaste dos contatos e do mecanismo; as falhas geralmente são evidentes e mensuráveis. Relatório de campo: ~1 milhão de ciclos ≈ 6,5 meses por interruptor em uma fundição de ferro. | Sem peças móveis sujeitas a desgaste. Relatório de campo: 20 anos em uma mina de areia. | Altos índices de contagem de ciclos → indutivo. |
| Pó, lascas, fluido de refrigeração, óleo | Unidades vedadas para serviços pesados resistem ao impacto direto de limalhas (relatório da linha de transferência); as alavancas podem ficar emperradas (resina de madeira). | A superfície selada e sem contato tem melhor desempenho em solo simples; lascas de metal na superfície podem causar disparos indesejados. | Indutivo com proteção — ou fotoelétrico em áreas com lascas voando. |
| Umidade e corrosão | Molas, terminais e pivôs de alavanca sofrem corrosão — a clássica falha em locais remotos. | Os componentes eletrônicos vedados são resistentes à lavagem; as unidades com classificação IP69K praticamente não requerem manutenção. | Indutivo para locais úmidos que exigem pouca manutenção. |
| Calor | Não há componentes eletrônicos, mas as temperaturas nominais ainda não ultrapassam aproximadamente 70–85 °C. | O intervalo de temperatura típico dos componentes eletrônicos varia de −25 a +85 °C. | De qualquer forma, verifique a ficha técnica; não generalize. |
| Forte interferência eletromagnética (acionamentos, soldagem, cabos longos) | Um contato físico não pode ser acionado indevidamente por um campo. | Cabos blindados e unidades testadas quanto à compatibilidade eletromagnética (EMC) (EN 60947-5-2) geralmente funcionam bem. | Os contatos secos só funcionam em trechos onde não é possível instalar blindagem. |
| Impacto, empilhadeiras, desalinhamento | Alavanca quebrada ou carcaça desalinhada. | A superfície de contato está desgastada ou totalmente desalinhada. | Ambos precisam de proteções e suportes rígidos; nenhum dos dois resiste a um impacto. |
Interprete as linhas como condições, e não como um quadro de resultados. Dois relatórios de campo têm maior peso. Um engenheiro de manutenção que modernizou uma fundição de ferro com unidades indutivas relatou que (Tópico sobre o campo r/PLC, 2023) que cada um dos cerca de 320 interruptores de limite mecânicos atingiu aproximadamente um milhão de ciclos antes de apresentar falha — quase exatamente 6,5 meses por interruptor —, com a linha ficando fora de operação de duas a três vezes por semana. Após a troca, em suas palavras, “todos os nossos problemas com interruptores de limite desapareceram”. O mesmo engenheiro relatou que os interruptores de proximidade indutivos em uma mina de areia funcionaram por vinte anos. Mas um técnico de linha de transferência no mesmo tópico relata que os interruptores mecânicos “ficam expostos a limalhas e refrigerante o dia inteiro” e os considera extremamente resistentes. A explicação está na matriz: os interruptores da fundição passaram por milhões de ciclos em meio a poeira abrasiva; as unidades da linha de transferência operam lentamente e são vedadas. Oficinas menores enfrentam o mesmo dilema em escala reduzida. Construtores amadores de máquinas CNC consideram os sensores de proximidade mais confiáveis para o retorno à posição inicial; então, uma limalha de metal perdida aciona um deles por engano, enquanto os interruptores de alavanca ficam obstruídos em trabalhos em madeira com alto teor de resina (Tópico no r/hobbycnc, 2024).
A vida útil depende do uso, não da tecnologia. Essa única frase explica mais argumentos do que qualquer ficha técnica.
Relatório de campo: uma família, duas vidas
1 milhão de ciclos ≈ 6,5 meses
Por interruptor de fim de curso mecânico em uma fundição de ferro — cerca de 320 deles, antes da modernização indutiva
Mais de 20 anos
Unidades de proximidade indutivas em uma mina de areia — relatado pelo mesmo engenheiro de manutenção
Pertencem à mesma família de sensores de posição, mas apresentam uma diferença de duas ordens de magnitude. O que importa é a função — e não o rótulo da embalagem.
Diretriz de segurança contra falhas: a forma como um dispositivo falha é mais importante do que o fato de ele falhar
Quando os engenheiros argumentam que os interruptores mecânicos são “mais seguros”, o que geralmente querem dizer é que um contato representa um circuito aberto físico. Um contato desgastado, um fio quebrado, uma carcaça amassada: a maioria dos modos de falha mecânica resulta em um estado aberto, o que, em um circuito NC (normalmente fechado) devidamente conectado, se transforma em uma falha visível, em vez de silenciosa. Os modos de falha de um sensor de proximidade tendem para o lado oposto: acionamentos falsos, falsos negativos quando há contaminação entre a superfície sensível e o alvo, e variação do alcance de detecção. Nenhum desses problemas se manifesta de forma evidente.
Essa assimetria é o motivo pelo qual a convenção de fiação é mais importante do que a escolha da tecnologia. As regras práticas a seguir foram extraídas de uma discussão entre engenheiros de controle sobre a proteção de guindastes e transportadores (Tópico do PLCTalk, 2017):
- Conecte o dispositivo relevante para a segurança na posição NC, e não na posição NO. Uma regra prática de um engenheiro após um incidente de sobrecurso do guincho: “Usamos o circuito NC para que ele também apresentasse falha caso o cabo estivesse danificado ou desconectado.” Um circuito NO falha silenciosamente; um circuito NC falha de forma evidente.
- A eficácia da redundância depende inteiramente da qualidade de sua rotina de teste. Dois sensores com verificação de divergência podem detectar o desvio um do outro — mas, como observou um engenheiro, sensores redundantes só ajudam “se você verificar regularmente se os sensores estão funcionando”.”
- Não acredite na expressão “à prova de falhas” apenas por ser um rótulo. A norma IEC 60947-5-2 exclui explicitamente o comportamento definido em caso de falha para interruptores de proximidade comuns; os dispositivos que garantem um comportamento definido em caso de falha se enquadram na norma 60947-5-3 e têm um custo correspondente. Se uma máquina precisar de uma parada com classificação de segurança, especifique o dispositivo com classificação de segurança. Não presuma que o contato ou a tecnologia sem contato seja “mais seguro” por princípio.
A discussão no fórum que gerou essas regras terminou com o autor abandonando ambos os lados para optar pela solução definitiva: um fotoelétrico retrorrefletivo com fiação NC, pois, em suas palavras, um interruptor de fim de curso pode ser deslocado e perder o alvo, um sensor de proximidade pode ser deslocado e também perder o alvo, mas um fotoelétrico ou refletor que seja deslocado aciona imediatamente. A lição não é que “o fotoelétrico é o melhor”. A lição é que a detectabilidade de falhas é uma propriedade de projeto que você escolhe, e ela se sobrepõe ao debate entre contato e sem contato em qualquer discussão sobre segurança.
Ambos fazem parte de uma mesma máquina: como as funções do sistema se dividem
A pergunta “fim de curso ou sensor de proximidade?” pressupõe, de forma implícita, que você deve escolher uma das opções. Mas as máquinas reais não fazem isso. Os elevadores de passageiros e de carga possuem ambos: interruptores de fim de curso mecânicos para evitar o deslocamento excessivo nas extremidades e sensores de proximidade ou outros sensores para a posição de parada em cada andar — um engenheiro naval que opera dois guindastes de carga em um navio descreveu exatamente essa divisão. Em uma aplicação de içamento, eles foram organizados por destino da fiação: os sensores de proximidade conectados ao PLC para a lógica de controle e os contatos mecânicos de fechamento diretamente às entradas de fim de curso do servoacionamento para a parada brusca.
O sistema sem contato cuida das tarefas rotineiras
Indutivo ou fotoelétrico para posicionamento e retorno ao ponto de referência — sem desgaste em aplicações com alto número de ciclos.
A opção “Mecânica” (ou “com fio NC”) mantém a última linha
Um estado de abertura detectável no excesso de curso vale mais do que uma vida útil longa — essa é a questão da segurança, e não a lealdade à marca.
Os novos projetos de máquinas continuam migrando as funções de detecção de posição para dispositivos sem contato, enquanto o mercado de reposição continua adquirindo unidades mecânicas para a base instalada — e é por isso que ambas as famílias continuam sendo vendidas em grande volume. A coexistência não é um período de transição; é uma divisão de tarefas.
Independentemente de a escolha recair sobre o modelo sem contato ou mecânico, a substituição envolve quatro especificações — montagem, alimentação, lógica e carga — e o fornecedor que atender a todas as quatro é aquele que vale a pena contatar.
Verifique se o produto de substituição está disponível em nosso catálogoComo especificar uma peça de reposição: distância de detecção, fiação de saída e verificação em quatro pontos
Depois que a decisão é tomada, a maioria dos erros ocorre no pedido. Os dois erros mais comuns no formulário de pedido — faixa de detecção incorreta e tipo de saída incorreto — decorrem, em ambos os casos, de um mal-entendido que esta seção esclarece.
A distância de detecção depende do tamanho da carcaça — e não do marketing
A discussão comum em fóruns que você encontra em todos os lugares — “os sensores de proximidade detectam apenas 2–3 mm, são inúteis” versus “10 mm é normal” — não é uma controvérsia. Trata-se da comparação entre duas classes diferentes de caixas, como se fossem um único produto. A distância de detecção indutiva varia de acordo com o diâmetro do cabeçote sensor e com o fato de o cabeçote ser blindado (para montagem embutida) ou não blindado (necessita de uma zona livre de metal ao redor da face). Faixas representativas para sensores indutivos de corrente contínua (CC) em um alvo de aço:
Faixas típicas de detecção indutiva por tamanho da carcaça (alvo de aço, tipos representativos de corrente contínua)
| Habitação | Emparelhado / blindado | Não embutido / sem blindagem |
|---|---|---|
| M8 | 1,5–2 mm | ≈2 mm |
| M12 | 2–3 mm | 4–8 mm |
| M18 | 5–7 mm | 8–14 mm |
| M30 | ≈10 mm | 15–20 mm |
| Fotoelétrico (qualquer caixa) | n/a | Conversão de centímetros para metros |
O argumento de que “2–3 mm não serve para nada” geralmente vem de quem está com uma unidade embutida M8 ou M12; a resposta de que “10 mm está bom” se refere a uma unidade M30 sem blindagem. Ambos estão dizendo a verdade sobre o próprio invólucro. A linha E2E da OMRON documenta exatamente essa escala — M12 blindado em 2–3 mm, M30 não blindado em 18–20 mm — e a ficha técnica IME da SICK confirma uma unidade M12 não embutida em 4 mm. As tolerâncias variam em ±10% e as séries de cada fabricante diferem entre si; portanto, o valor indicado na ficha técnica do produto que você está comprando é o único que importa.
Três regras de limite fazem a diferença entre um sensor que funciona por anos e outro que gera chamadas de manutenção:
- O material alvo reduz o alcance. As distâncias indicadas no catálogo são medidas em aço carbono. Fatores de correção reais: aço inoxidável ≈0,8, alumínio ≈0,3–0,45, cobre ≈0,25–0,45. Um sensor M12 de 4 mm apontado para uma bandeira de alumínio equivale, na prática, a um sensor de ~1,5 mm.
- As cabeças sem blindagem precisam de espaço livre para o metal. O alcance maior de uma unidade não blindada é perdido se ela for encaixada em um suporte de aço; os fabricantes especificam uma zona livre de metal ao redor da face (geralmente da ordem de 2 a 3 vezes a distância nominal — verifique a nota de montagem na ficha técnica), e os sensores não blindados devem ficar salientes em relação à superfície de montagem.
- Instale-o de forma que não haja nada entre o rosto e o alvo. Análise de um engenheiro de manutenção sobre falsos negativos: material preso entre a tampa e a superfície sensora gerou chamadas de serviço indevidas em um local remoto. Garanta que a superfície sensora tenha uma linha de visão desobstruída e uma margem de pelo menos 1,5 a 2 vezes o alcance nominal em relação à distância real de acionamento.
Saídas e fiação: contatos secos versus interruptores semicondutores
Esse é o segundo erro mais comum nos pedidos, e é aquele que causa falha na colocação em serviço, e não na entrega. Saída dos interruptores de limite mecânicos contatos secos: Contatos metálicos do tipo NO/NC/SPDT com classificação em amperes (5 A a 250 VCA é típico para unidades compactas; classe de 10 A para modelos de alavanca para serviços pesados), sem polaridade, sem fonte de alimentação, podem ser conectados diretamente à bobina de um contator ou a um circuito de lâmpada. Saída dos sensores de proximidade interruptores semicondutores que requerem 10–30 VCC e comutam, no máximo, algumas centenas de miliamperes — a ficha técnica do IME12 da SICK, por exemplo, especifica uma corrente contínua ≤200 mA. Eles também estão disponíveis em variantes de polaridade: PNP (abastecimento) fornece +24 V quando ligado — a opção mais comum para entradas de PLCs na Europa e na Ásia — e NPN (tipo afundante) cai para 0 V, o que é comum em algumas regiões da Ásia e em placas mais antigas. Existem versões de corrente contínua de dois fios e de corrente alternada de dois fios para facilitar a adaptação e para painéis de corrente alternada.
Os erros de fiação que realmente ocorrem na prática: conectar uma unidade NPN a uma entrada de PLC que espera um PNP (o canal nunca é ativado), presumir que a saída de um sensor possa acionar a bobina do relé que um contato costumava acionar (isso não é possível — adicione um relé intermediário) e escolher NO para uma função de segurança (consulte a seção sobre fail-safe). Observe que a mesma lógica de símbolos de circuito se aplica a ambas as famílias: um “interruptor” de proximidade desenhado como um contato em seu esquema ainda obedece à semântica NO/NC, mesmo que não exista nenhum contato físico.
A verificação de substituição em quatro etapas
Ao substituir uma unidade com defeito — ou quando um cliente solicitar que você encontre uma unidade idêntica —, verifique estes quatro pontos antes de fazer qualquer pedido. Cada ponto ignorado representa um modo de falha conhecido:
- Interface de montagem. Diâmetro da rosca/carcaça (M8/M12/M18/M30), tipo de corpo e, para unidades mecânicas, a cabeça do atuador: direção do rolo, pré-curso e sobrecurso. Se esses parâmetros forem definidos incorretamente, a unidade pode nunca acionar ou permanecer permanentemente comprimida.
- Energia. A unidade antiga era um contato seco (sem necessidade de alimentação) ou um sensor alimentado? Se o seu painel não tiver 10–30 VCC nesse ponto, a substituição por um semicondutor não funcionará.
- Lógico. NO ou NC; e, para semicondutores, os tipos PNP ou NPN. Uma inversão de NC/NO em um circuito de segurança é uma falha silenciosa que pode causar um acidente a qualquer momento.
- Carregar. O que a saída realmente aciona? Uma saída de sensor de 200 mA que substitua um contato de 5 A que alimentava diretamente a bobina de um contator irá falhar — geralmente no pior momento.
E a modernização não se resume apenas ao hardware. Quando a fábrica daquele engenheiro de fundição mudou para unidades indutivas, as primeiras falhas foram “treinar os mecânicos para que não batessem no sensor de proximidade indutivo para acioná-lo” — técnicos que passaram anos batendo nas alavancas dos interruptores de fim de curso estavam quebrando fisicamente os novos sensores. Uma modernização que não reeduque o hábito de acionamento herda os antigos modos de falha.
Quando um interruptor de posição “parar de funcionar”: primeiro, faça o diagnóstico; depois, faça a adaptação
Uma máquina para, o alarme aponta para o interruptor e o instinto é trocar a peça.
Substitua a peça somente depois de verificar se a fiação, o gatilho e a montagem estão em boas condições — os sensores mais frequentemente substituídos raramente são os que estão com defeito.
Diagnóstico em cinco etapas:
- Bloquear e isolar o circuito.
- Verifique primeiro a fiação e a entrada. Verifique a continuidade e a tensão do medidor na extremidade do PLC/placa. Um cabo rompido ou amassado apresenta exatamente o mesmo sintoma que um dispositivo com defeito e, na fiação NC, uma falha no cabo é exibida como um alarme visível, conforme previsto no projeto.
- Acionar o dispositivo manualmente. Acione manualmente o atuador ou aproxime o alvo da superfície sensora. Observe o indicador e a mudança no estado de entrada.
- Separem os três suspeitos: falha no dispositivo, falha na fiação/conector ou deslocamento da montagem (suporte torto, alvo deslocado, contaminação na abertura). As análises de falhas em campo relacionadas a problemas de detecção de posição sempre chegam à mesma conclusão: os interruptores mecânicos param de funcionar devido ao desgaste dos mecanismos, as superfícies de proximidade se desgastam e ambos são danificados por objetos que caem e rompem o cabo — “o braço quebrado do interruptor de limite é mecânico; fios quebrados devido à queda de algum objeto” (Discussão no PLCTalk, 2013). A culpa é do mecanismo que realmente falhou.
- Só então faça o pedido. E faça o pedido com base na verificação de quatro pontos acima, e não pelo “mesmo número de peça da máquina original”, pois esse número de peça pode não existir mais ou pode corresponder a uma variante lógica diferente daquela que está instalada.
Após a substituição, planeje-se para os novos modos de falha, não para os antigos. Os dispositivos que apresentam falhas mais rapidamente nos registros de manutenção são aqueles instalados em locais expostos a impactos, em suportes que se dobram e com cabos sujeitos a atrito. Proteja-os, reforce-os e instale dispositivos de alívio de tensão — isso é mais importante do que a marca.
O cálculo do estoque de peças de reposição segue a mesma lógica de condições que todo o restante deste artigo. No relatório da fundição, um milhão de ciclos correspondia a 6,5 meses — uma fábrica operando nesse ritmo precisa de peças de reposição em estoque e de um cronograma de substituição programado, e não de uma ida de última hora à loja. A mesma família de peças em uma máquina lenta e limpa pode durar mais do que a própria máquina. Mantenha estoque de peças de reposição de acordo com sua própria contagem de ciclos e nível de contaminação — os números que seu CMMS já conhece — e não com base na alegação genérica de “vida útil longa” de um fornecedor. A própria lógica de operação é uma prática antiga da engenharia: engenheiros que constroem bancadas de teste de ciclo muito alto vêm optando por sensores sem contato há décadas, justamente porque isso elimina o desgaste da equação (tópico sobre dicas de inglês, 2002).
Se o dispositivo substituído desempenhar uma função de segurança, solicite uma revisão do circuito. A fiação NC, a rotina de verificação de redundância e a seleção de dispositivos com classificação de segurança não são aspectos garantidos por uma adaptação do tipo “trocar e pronto”.
Para distribuidores: duas linhas, um balcão — a lógica do estoque de reposição
Se você comercializa componentes de automação, tudo o que foi mencionado acima se resume a três fatos comerciais. Primeiro: as máquinas utilizam ambas as famílias por padrão — elevadores, guindastes, transportadores e máquinas-ferramentas incorporam sensores de limites mecânicos e de proximidade em diferentes funções —, de modo que um distribuidor que comercializa apenas uma família fica, estruturalmente, sem perceber metade dos pedidos de reposição em seu mercado. Segundo: a frequência de reposição depende da carga de trabalho do cliente e varia em duas ordens de magnitude — a mesma família de interruptores que se desgasta a cada 6,5 meses em uma fábrica dura vinte anos em outra —, o que significa que a profundidade do estoque deve seguir os ciclos reais de seus clientes, e não uma média da categoria. Terceiro: o pedido de reposição quase nunca chega na forma de ’venda-me um sensor de proximidade“. Ele chega como ”preciso de uma peça para a máquina X“ — e o pedido é conquistado ou perdido dependendo de você conseguir responder aos quatro pontos de verificação: montagem, alimentação, lógica e saída.
É nesse terceiro fato que reside o valor. O mercado de reparos e manutenção compra com base no número de peça original da máquina e, quando a peça original não está disponível, a venda vai para quem conseguir encontrar uma peça de reposição compatível com esses quatro pontos — e souber quando não forçá-la. Um fornecedor que atenda honestamente à verificação de quatro pontos constrói a confiança que transforma um interruptor $12 em uma década de pedidos de reabastecimento. A variedade de produtos que torna isso viável é o objetivo de um catálogo completo. Na OMCH, ambas as linhas coexistem lado a lado: nossa linha de interruptores de limite abrange unidades compactas de 5 A e tipos de alavanca para serviços pesados com classificação de 10 A a 250 VCA e vida útil elétrica superior a 500.000 operações, e nossa linha de interruptores de proximidade e sensores abrange sensores de proximidade indutivos com corpos das classes M8 a M30 — distância nominal de 1–2 mm até 10–15 mm, IP67, de −30 a +85 °C, nas versões NPN, PNP, CC de dois fios e CA — além das famílias fotoelétricas e capacitivas. Em um catálogo que abrange mais de 30 categorias e mais de 3.000 SKUs, o interruptor de fim de curso e o sensor de proximidade nunca são uma escolha entre um ou outro; são duas soluções no mesmo balcão, avaliadas pela mesma verificação de quatro pontos. Se uma peça de reposição realmente não for adequada — montagem incorreta, lógica errada, um requisito de segurança que não podemos certificar —, nós informaremos a você, pois a devolução de uma peça incorreta custa mais para nós dois do que um “não” honesto.
Mantenha ambas as linhas em estoque, ensine aos seus clientes a linguagem dos quatro pontos, e a questão “final de curso x sensor de proximidade” deixará de ser um debate que o cliente traz para você — ela se tornará o motivo pelo qual ele liga para você em primeiro lugar. Fale com nossa equipe sobre a linha de produtos ou navegue pelo interruptor de limite e sensor de proximidade catálogos e verifique se os itens da sua lista de substituição estão incluídos na lista de verificação.
Incorpore ambas as linhas ao seu estoque — Condições do distribuidor para as linhas Limit e Proximity
Gamas completas de interruptores de fim de curso (AZ/TZ) e sensores de proximidade indutivos (AL-J), fichas técnicas, ajuda para referência cruzada de códigos de peças originais das máquinas e a verificação em quatro pontos em cada cotação.
Solicitar preços de distribuidorReferências
-
CSA Group / Conselho de Normas do Canadá. “CAN/CSA-C22.2 nº 60947-5-1 — Aparelhagem de baixa tensão, Parte 5-1: Dispositivos de circuito de controle e elementos de comutação.” 17 de outubro de 2018.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-1-control -
CSA Group / Conselho de Normas do Canadá. “CAN/CSA-C22.2 nº 60947-5-2 — Parte 5-2: Dispositivos de circuito de controle e elementos de comutação, sensores de proximidade.” 7 de agosto de 2026.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-2-control-2 -
OMRON Industrial Automation. “Linha da Série E2E — Sensores de proximidade indutivos cilíndricos padrão.” 11/11/2024.
https://www.ia.omron.com/products/family/449/lineup.html -
SICK AG. “Ficha técnica do IME12-04NPSZW5K — Sensor de proximidade indutivo, M12, não embutido, Sn 4 mm, PNP NO, 10–30 VCC, ≤200 mA, IP67.” PDF.
https://www.sick.com/media/pdf/0/60/460/dataSheet_IME12-04NPSZW5K_1042725_en.pdf -
SICK AG. “Sensores indutivos — Funcionamento, montagem e aplicação.” 24 de fevereiro de 2022.
https://www.sick.com/at/en/inductive-sensors-function-mounting-and-application/w/blog-induktiver%20sensor -
Balluff. “Material do alvo do sensor de proximidade indutivo: isso importa?” 18 de junho de 2024.
https://www.balluff.com/en-us/blog/inductive-proximity-sensor-targets-material-does-matter -
wenglor sensoric group. “Montagem não embutida — Glossário técnico.”
https://www.wenglor.com/en/Non-Flush-Mounting/l/cxmCID73182 -
Reddit r/PLC. “Pensando em substituir esses finais de curso mecânicos por indutivos.” 28/10/2023. Relatórios de campo.
https://www.reddit.com/r/PLC/comments/17i270n/thinking_of_replacing_these_mechanical_limit/ -
PLCTalk. “Sensores de proximidade x finais de curso mecânicos.” 2017. Camadas de sobrecurso do guincho, convenção de fiação NC e relato da solução final fotoelétrica.
https://www.plctalk.net/forums/threads/proximity-vrs-mechanical-limit-switches.108892/ -
PLCTalk. “Lidando com trabalhos dos quais você não tem a menor ideia.” 2013. Análise forense de falhas na detecção de posição: mecanismos desgastados, superfícies desgastadas e cabos rompidos.
https://www.plctalk.net/forums/threads/dealing-with-jobs-you-have-no-clue-of.79012/ -
Eng-Tips. “Sensor de proximidade x interruptor de fim de curso mecânico.” 2002. Lógica de seleção para alta contagem de ciclos.
https://www.eng-tips.com/threads/proximity-sensor-vs-mechanical-limit-switch.19201/ -
Reddit r/hobbycnc. “Interruptores de proximidade x interruptores de fim de curso.” 21/01/2024. Compromissos entre repetibilidade e acionamentos falsos causados por cavacos.
https://www.reddit.com/r/hobbycnc/comments/19c80r2/proximity_switches_vs_limit_switches/

 English
 Arabic
 Turkish
 Russian
 Spanish
 French
 Indonesian
 Portuguese
 Thai
 Vietnamese