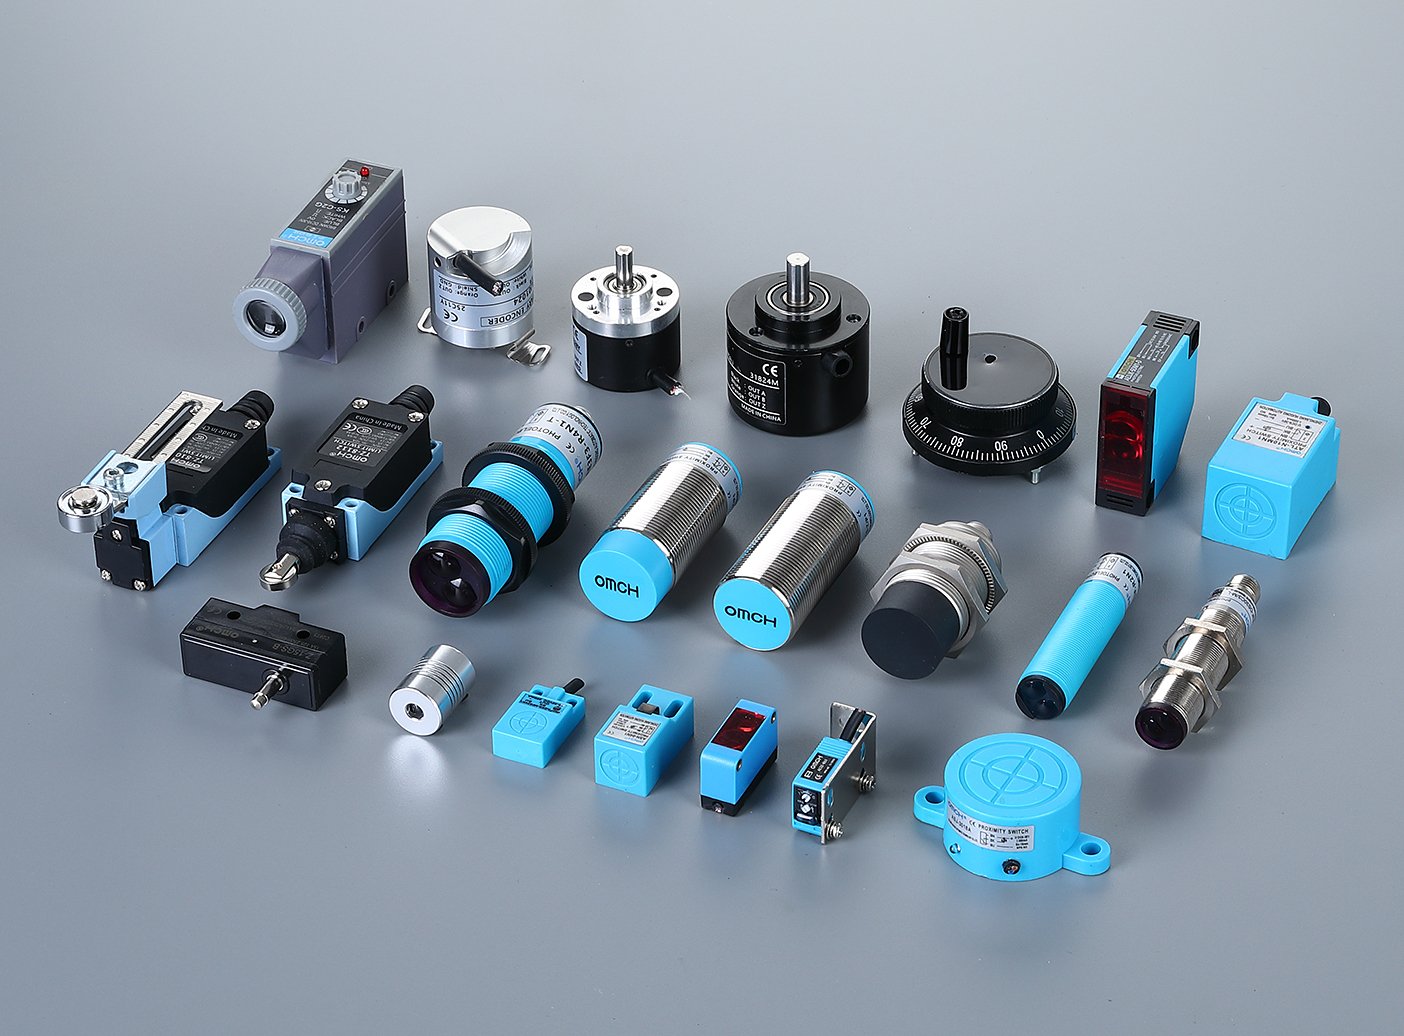
Coba tanyakan kepada mesin pencari apa arti “sensor untuk otomatisasi”, dan Anda akan mendapatkan daftar komponen. Induktif, kapasitif, fotoelektrik, ultrasonik. Masing-masing dilengkapi dengan definisi dan slogan. Baca daftar tersebut, namun Anda tetap tidak bisa menjawab pertanyaan yang membawa Anda ke sini: Sensor mana yang harus saya pasang di mesin saya?
Panduan ini mengambil pendekatan yang berlawanan. Tugas sebuah sensor pada mesin otomatis bukanlah sekadar menjadi “sensor kapasitif.” Tugasnya adalah menjawab salah satu dari lima pertanyaan yang terus-menerus diajukan oleh mesin. Dengan memahami pertanyaan-pertanyaan tersebut, daftar komponen tidak lagi sekadar daftar nama yang harus dihafal. Daftar itu berubah menjadi serangkaian jawaban yang dapat Anda pilih, termasuk saat setiap jawaban tersebut tidak lagi berfungsi.
Apa yang Sebenarnya Dilakukan Sensor dalam Otomasi: Lima Fungsi, Bukan Sekadar Daftar Komponen
Dalam bidang otomatisasi, sensor merupakan organ masukan mesin. Sensor ditempatkan di titik pertemuan antara dunia fisik dan pengendali: saat suatu komponen tiba, piston mencapai ujung gerakannya, atau tangki kosong. Sensor mengubah peristiwa tersebut menjadi sinyal listrik yang dapat ditindaklanjuti oleh PLC. Segala sesuatu di hilirnya—seperti relai, penghitung, dan perintah gerak—hanya akan beroperasi karena sensor telah menjawab salah satu dari lima pertanyaan berikut:
Lima pertanyaan yang diajukan oleh setiap mesin otomatis
Apakah benda itu ada di sana, atau sudah tiba? (keberadaan dan posisi)
Berapa banyak yang sudah lulus? (sedang menghitung)
Berapa banyak yang tersisa? (level)
Bagaimana kondisinya saat ini? (pengukuran: tekanan, suhu, kecepatan, jarak)
Apakah sudah sampai di ujung / apakah ada sesuatu yang akan bertabrakan? (akhir perjalanan dan penjagaan)
Lima pekerjaan di bidang sensor dan kelompok pekerjaan yang mencakupnya
| Pertanyaan tentang mesin | Keluarga sensor yang memenuhi kriteria tersebut | Di mana Anda bisa menemukannya |
|---|---|---|
| Apakah sudah ada di sana / sudah sampai? | Proximity induktif (hanya logam), proximity kapasitif, fotoelektrik (difus, retroreflektif, melalui sinar), reed magnetik & Hall | Badan silinder, ujung geser, penahan palet, stasiun pemasangan komponen |
| Berapa banyak yang sudah lulus? | Sensor fotoelektrik tipe through-beam atau difus, serta sensor induktif jarak dekat untuk komponen logam | Sisi konveyor, roda penghitung, saluran pembuangan |
| Berapa banyak yang tersisa? | Sensor jarak kapasitif, sakelar apung, sensor level, ultrasonik | Hopper, tangki, bak pendingin |
| Bagaimana keadaannya sekarang? | Transmiter tekanan, suhu, dan laju aliran; enkoder rotari untuk kecepatan dan posisi | Jalur produksi, poros motor, umpan balik penggerak |
| Apakah sudah sampai di ujungnya / apakah ada sesuatu yang akan bertabrakan? | Sakelar batas mekanis dan sakelar mikro | Ujung rel, jarak gerak pintu, penghenti mekanis |
Tiga hal yang perlu diperhatikan sebelum kita membahasnya lebih dalam. Pertama, ... jenis Taksonomi yang akan Anda temukan di tempat lain—daftar yang terdiri dari tujuh atau sepuluh jenis—memang benar, tetapi disusun secara terbalik. Taksonomi tersebut mengelompokkan sensor berdasarkan prinsip fisika di dalamnya. Mesin-mesin mengelompokkan sensor berdasarkan tugas yang harus dilakukannya, dan sebagian besar tugas dapat dijalankan dengan lebih dari satu prinsip fisika. Kedua, artikel ini bermaksud industri sensor otomatisasi: sensor-sensor yang bertahan di lantai pabrik dan berkomunikasi dengan PLC. Elektronik konsumen, termasuk “sensor jarak” yang mematikan layar ponsel Anda, merupakan dunia yang berbeda dengan aturan yang tidak bisa diterapkan di sini. Ketiga, sakelar batas mekanis layak masuk dalam peta ini meskipun ia adalah “saudara sepupu” yang kurang menarik. Sakelar ini menjawab pertanyaan kelima dengan menggunakan kontak, tanpa komponen elektronik sama sekali, dan hanya memiliki satu bagian bergerak yang pada akhirnya akan aus. Semua itu adalah informasi.
Mengapa Sensor Itu “Gagal” (dan Cara Membaca Sensor Tanpa Pelat Nama)
Pertanyaan yang paling sering diajukan mengenai sensor dalam otomatisasi bukanlah “yang mana yang harus saya beli?”, melainkan “mengapa sensor yang saya miliki terus bermasalah?”. Sebelum memesan penggantinya, coba ikuti langkah-langkah berikut ini.
Sebagian besar sensor yang tampak rusak sebenarnya sama sekali tidak rusak. Bagian target, celah, dan lingkungan sekitarnya biasanya yang lebih dulu mengalami kerusakan – jadi periksalah terlebih dahulu sebelum memesan suku cadang pengganti.
Periksa Target, Jarak, dan Lingkungan Sebelum Memasang Sensor
Tiga hal menjadi penyebab utama terjadinya pemicu palsu, deteksi yang terlewatkan, dan pembacaan yang tidak stabil. Ketiga hal tersebut berada di luar sensor.
Sasaran. Sensor jarak induktif bereaksi terhadap keberadaan logam di dalam zona deteksinya, dan sensor ini sangat sensitif terhadap objek yang dideteksi konsistensi. Sebuah utas diskusi di Eng-Tips tahun 2025 mengenai mesin cetak merupakan contoh klasik. Salah satu dari dua bendera logam pada sensor registrasi hilang, dan sang insinyur menduga masalahnya ada pada sensor tersebut. Para ahli berpengalaman di utas tersebut justru menunjuk pada bendera-bendera itu sendiri. Bendera-bendera tersebut telah tergeser sehingga tidak lagi menampilkan luas permukaan yang sama pada jarak yang sama, sehingga titik deteksi sensor bergeser antar putaran. Solusinya adalah mengganti bendera, bukan mengganti sensor; forum tersebut mencatat bahwa sakelar proximity yang berusia lebih dari 50 tahun masih berfungsi dengan baik pada mesin serupa. Ketika sebuah mesin yang dulunya mendeteksi dengan andal mulai mengalami kesalahan, curigailah objek yang dideteksi sebelum menduga detektornya.
Jarak dan keselarasan. Jarak deteksi adalah jendela fisik, bukan jaminan. Jika diatur terlalu jauh, target akan melintas tanpa terdeteksi. Jika diatur terlalu dekat, target dapat menghantam permukaan sensor. Utas diskusi di forum yang sama menunjukkan konsekuensi praktisnya: memindahkan sensor kelas M8 sejauh sepersekian milimeter mengubah apakah satu dari dua target terdeteksi. “Sedikit di bawah 1/16 inci” adalah posisi yang ditentukan berdasarkan perkiraan, dan terletak di tepi jendela tersebut.
Lingkungan. Debu logam, percikan las, kabut cairan pendingin, dan sensor di sekitarnya semuanya dapat memicu pembacaan yang salah. Sebuah kasus yang didokumentasikan di forum komunitas AutomationDirect menunjukkan sensor kapasitif tanpa pelindung yang mengalami gangguan saat beroperasi. Solusi standar meliputi menjaga jarak dari struktur logam di sekitarnya dan menggunakan jenis sensor yang dilengkapi pelindung. Tema yang sering muncul di forum pemeliharaan adalah sensor yang “mengalami drift, gagal secara intermiten, atau memberikan pembacaan yang salah.” Setelah diselidiki, keluhan tersebut biasanya disebabkan oleh kontaminasi, kerusakan kabel, atau daya yang tidak memadai, bukan elemen sensor itu sendiri.
Lakukan serangkaian pemeriksaan selama sepuluh menit sebelum menyalahkan sensor
- Bersihkan permukaan sensor dan periksa apakah ada kerusakan fisik atau retakan.
- Pastikan targetnya konsisten: bahan yang sama, ukuran yang sama, dan orientasi yang sama pada setiap siklus.
- Ukur jarak sebenarnya dibandingkan dengan jarak deteksi yang tertera – sisakan sedikit ruang, jangan sampai berada tepat di tepi.
- Periksa apakah ada debu logam, cairan pendingin, atau getaran yang kuat di titik pemasangan.
- Jika lebih dari satu sensor dipasang berdekatan, periksa jarak minimum yang ditentukan oleh produsen.
- Periksa tegangan suplai pada terminal sensor dalam kondisi beban, bukan pada kabinet.
- Baru setelah itu bandingkan kinerja sensor tersebut dengan lembar spesifikasinya.
Hal-hal yang Dapat “Menipu” Masing-masing Kelompok Sensor
Setiap prinsip fisika penginderaan memiliki titik buta yang melekat di dalamnya. Dengan mengetahui titik buta tersebut, pernyataan “sensor ini rusak” dapat diubah menjadi “sensor ini bukanlah alat yang tepat untuk kondisi ini.”
Titik buta pada rangkaian sensor dan cara memverifikasinya di lapangan
| Keluarga | Apa yang sebenarnya menjadi responsnya | Sumber pemicu palsu yang umum | Pemeriksaan di lokasi |
|---|---|---|---|
| Proximitas induktif | Hanya logam, dengan jarak yang semakin pendek untuk target non-besi (aluminium dan tembaga terdeteksi pada jarak yang jauh lebih pendek daripada baja) | Debu logam, serutan logam, benda logam di sekitarnya, penjepit magnetik | Lakukan pengujian dengan logam yang sama dengan yang diproses oleh mesin; pastikan kisaran nilai nominal sesuai dengan baja yang digunakan |
| Proximity kapasitif | Segala sesuatu yang memiliki konstanta dielektrik tinggi – kayu yang lembap, air, butiran, cairan, dan juga logam | Logam yang terhubung ke ground di sekitarnya, perubahan kelembapan, penumpukan produk pada permukaan | Pastikan apa yang “dilihat” oleh sensor: lapisan debu yang lembap bisa menjadi sasaran |
| Fotoelektrik (difus) | Cahaya yang dipantulkan dari sasaran | Benda-benda yang mengkilap, gelap, atau tembus pandang; debu pada lensa; cahaya sekitar yang sangat terang | Fokuslah pada hasil akhir produk yang sebenarnya – barang berwarna hitam atau bening mungkin memerlukan sensor through-beam |
| Fotoelektrik (sinar tembus) | Apa pun yang menghalangi sinar tersebut | Ketidaksejajaran, getaran pada braket pemancar atau penerima | Periksa kedua lensa dan kekokohan braket; gangguan sinar harus benar-benar dihindari |
| Ultrasonik | Suara yang dipantulkan dari bahan padat | Busa, kain, dan bahan berpori menyerap suara, bukan memantulkannya | Pastikan target tersebut padat secara akustik – busa atau jaring akan terdeteksi sebagai “tidak ada apa-apa” |
| Sakelar reed (magnetik) | Sebuah magnet yang dibawa ke dalam jangkauan | Keausan akibat gesekan dan penuaan mekanis pada elemen bilah | Kontak reed mengalami keausan; dalam aplikasi silinder dengan siklus kerja tinggi, banyak insinyur kini memilih tipe efek Hall untuk masa pakai yang lebih lama |
Empat Petunjuk untuk Mengidentifikasi Sensor Tanpa Pelat Nama
Skenario penggantian yang sering membingungkan kebanyakan orang: sensor lama masih berfungsi secara elektrik, tetapi produsen mesinnya sudah tidak ada lagi, nomor bagiannya sudah terhapus, dan tidak ada yang tahu suku cadang apa yang semula dipasang. Anda bisa menyusun kembali spesifikasinya dari perangkat keras itu sendiri. Dalam utas diskusi tentang mesin cetak di atas, sang insinyur mengidentifikasi suku cadang yang kemungkinan cocok hanya berdasarkan penampilannya. Sebuah tabung berulir berdiameter 8 mm sudah cukup sebagai titik awal perbandingan. Empat petunjuk tersebut, secara berurutan:
Empat petunjuk untuk membaca data sensor yang tidak memiliki pelat nama
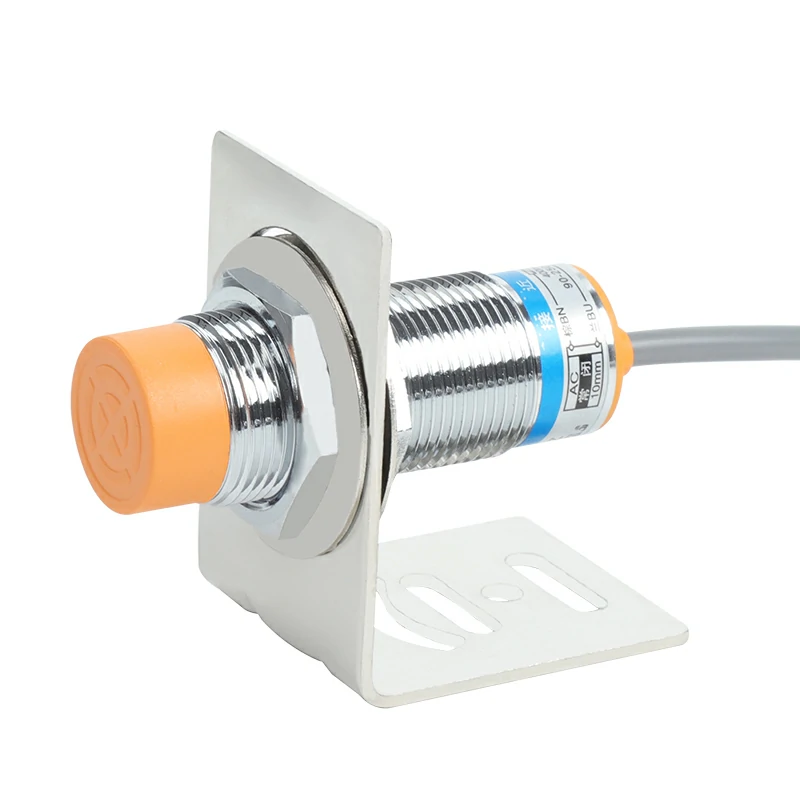
- Diameter ulir: ukur bagian silinder. M8, M12, M18, dan M30 adalah ukuran silinder standar, dan setiap diameter memiliki rentang nilai nominal yang umum (sensor induktif M8 umumnya memiliki rentang nilai nominal sekitar 1–2 mm, M12 sekitar 2–4 mm, M18 sekitar 5–8 mm, dan M30 sekitar 10–15 mm).
- Jumlah kabel: dua kabel berarti tipe AC atau DC 2-kabel; tiga kabel berarti DC dengan output NPN atau PNP; empat kabel berarti dua output (NO + NC).
- Warna kabel: cokelat = tegangan suplai (+), biru = 0 V, hitam = keluaran yang diaktifkan, putih = keluaran kedua. Dengan membandingkan tegangan keluaran dengan tegangan suplai, Anda dapat mengetahui apakah jenisnya NPN (keluaran beralih ke 0 V) atau PNP (keluaran beralih ke +V).
- Kondisi istirahat: ukur kontinuitas dengan multimeter untuk memastikan apakah terminal tersebut bersifat normally-open atau normally-closed – spesifikasi yang paling berbahaya untuk ditebak, karena hal ini menentukan apa yang akan terjadi jika kabel putus.
Pertanyaan mengenai output, yaitu perbedaan antara NPN dan PNP serta logika NO/NC, dibahas secara mendalam dalam panduan terpisah kami tentang [Perbedaan Output NPN dan PNP] dan [Pemasangan Kabel Sensor Proximity], yang menjelaskan langkah demi langkah cara mencocokkan sensor dengan kartu input PLC. Untuk artikel ini, intinya lebih sederhana. Empat petunjuk fisik pada sensor yang rusak menghasilkan spesifikasi lengkap yang dapat digunakan untuk memesan, dan masing-masing petunjuk tersebut dapat dilihat tanpa perlu melihat lembar data.
Memilih Sensor Otomasi Berdasarkan Tugas yang Harus Dilakukan
Pada mesin baru dan retrofit, pendekatan daftar suku cadang benar-benar tidak efektif. Sebuah mesin mengajukan beberapa dari lima pertanyaan tersebut sekaligus, dan setiap pertanyaan memiliki beberapa jawaban yang sah. Pahami pertanyaan-pertanyaan tersebut satu per satu.
Pastikan spesifikasi sensornya sebelum Anda memesan.
Bingung memilih keluarga sensor yang tepat untuk suatu pekerjaan mesin? Kirimkan deskripsi pekerjaan beserta bahan sasaran, titik pemasangan, dan jaraknya, dan kami akan mengonfirmasi keluarga sensor serta nomor bagiannya sebelum Anda memesan.
Konfirmasikan spesifikasi sensor sayaMenghitung Jumlah Komponen di Jalur Produksi
Penghitungan adalah tugas dengan rentang jawaban yang valid paling luas, karena produklah yang menentukan prinsip fisika yang berlaku. Komponen logam dalam aliran yang konsisten: sensor jarak induktif adalah pilihan yang sederhana dan andal. Tidak ada lensa yang bisa kotor, dan sensor ini hanya mendeteksi logam yang Anda inginkan. Kotak karton, botol plastik, kertas, atau benda non-logam apa pun: beralihlah ke sensor fotoelektrik. Pasangan sensor through-beam, dengan pemancar dan penerima saling berhadapan di seberang konveyor, adalah opsi yang paling tidak mudah tertipu, karena komponen harus secara fisik memutus sinar tersebut. Sensor difus, sebuah wadah tunggal yang membaca cahaya yang dipantulkan kembali dari komponen, lebih mudah dipasang tetapi dapat terkecoh oleh produk yang gelap, mengkilap, atau bening. Sensor ini harus diuji terhadap barang yang sebenarnya.
Kasus kegagalan yang membedakan pengalaman dari teori adalah penggumpalan. Ketika produk saling bersentuhan, menempel satu sama lain, atau memiliki ketinggian yang bervariasi, tidak ada penghitungan balok sederhana yang dapat diandalkan. Sebuah utas r/PLC tahun 2024 mengenai penghitungan croissant di konveyor toko roti menghasilkan enam jawaban yang dapat diterapkan: sinar melintasi bagian atas produk; sensor fotoelektrik ditambah enkoder yang mengukur berapa lama sinar terhalang, kemudian menghitung panjang produk berdasarkan kecepatan sabuk; sensor ultrasonik yang membaca puncak setiap produk; bagian penimbangan singkat; dan sistem penglihatan penuh. Para ahli di utas tersebut mencatat bahwa jawaban yang benar sepenuhnya bergantung pada apakah produk-produk tersebut tiba dalam barisan tunggal dengan jarak yang seragam. Pelajaran untuk otomatisasi: ketika bagian-bagian bergerombol, selesaikan masalahnya alur produk Pertama. Pisahkan bagian-bagiannya, dan proses penghitungan pun menjadi sangat mudah. Jika Anda tidak bisa memisahkannya, bersiaplah untuk mengeluarkan biaya untuk sistem penglihatan. Tidak ada trik sensor jarak atau fotoelektrik yang bisa membuat produk yang menggumpal dan tidak beraturan dapat dihitung dengan tingkat akurasi yang Anda inginkan.
Mendeteksi Kehadiran dan Posisi
"Kehadiran dan posisi" merupakan tugas dengan volume tertinggi dalam otomatisasi, dan alur keputusannya singkat.
Sasaran logam, jarak dekat (kurang dari sekitar 10–15 mm), permukaan yang kotor atau berminyak. Sensor induktif jarak dekat. Tanpa komponen bergerak, tanpa lensa, dan tipe silinder dengan peringkat IP67 tahan terhadap cairan pendingin dan serbuk logam. Inilah produk andalan. Untuk tipe induktif silinder, tabung standar M8/M12/M18/M30 dengan jangkauan nominal sekitar 1-2 / 2-4 / 5-8 / 10-15 mm mencakup sebagian besar aplikasi.
Target non-logam, atau jarak jauh, atau akses terbuka. Fotoelektrik. Unit retro-reflektif dapat menjangkau beberapa meter dengan satu jalur kabel. Pasangan sensor through-beam dapat menjangkau puluhan meter dan digunakan di pintu dok serta jalur konveyor yang panjang. Unit tipe laser umumnya dirancang untuk jangkauan 50 meter atau lebih; uraian Keller Technology mengenai jenis-jenis sensor pendeteksi objek menyebutkan sinar laser dari kelas ini.
Posisi piston pada silinder. Sensor magnetik, baik tipe reed maupun efek Hall, dipasang pada badan silinder dan mendeteksi magnet pada piston melalui dinding silinder. Tidak memerlukan braket eksternal, tidak perlu penyelarasan. Tipe reed harganya murah dan cukup memadai untuk frekuensi siklus rendah. Pada frekuensi siklus tinggi, kontak mekanisnya mengalami keausan, itulah sebabnya banyak insinyur memilih tipe efek Hall untuk pengoperasian terus-menerus.
Akhir perjalanan, pintu, batas mekanis. Sakelar batas yang sederhana. Sakelar ini menyentuh target secara langsung, sehingga tidak terpengaruh oleh debu, cahaya, dan gangguan logam, namun dengan konsekuensi adanya kontak yang mengalami keausan. Umur pakai listrik yang tertera—yang pada tipe industri sering kali mencapai lebih dari 500.000 siklus operasi—adalah spesifikasi yang menunjukkan kapan sakelar ini perlu diperiksa.
Repeatabilitas tinggi, target yang berputar atau bergerak cepat. Sensor induktif yang dipasangkan dengan encoder. Pada mesin cetak yang dibahas sebelumnya, insinyur tersebut menggunakan jumlah pulsa encoder antara pemicu sensor untuk mengukur konsistensi registrasi. Sensor tersebut memberikan informasi “ada di sana”, sedangkan encoder memberikan informasi “tepat di mana, hingga 0,1 mm”. Apabila sebuah mesin membutuhkan pemicu dan presisi, rencanakan penggunaan kedua sensor tersebut sejak awal.
Tiga Kasus di Mana Jawaban yang Jelas Tidak Berlaku
Contoh pertama: “Sensor kapasitif mendeteksi plastik.” Buku pelajaran itu menyebutkan bahwa induktif = logam, kapasitif = plastik, dan separuh dari kalimat itu salah. Sensor kapasitif merespons konstanta dielektrik, dan logam memiliki konduktivitas yang sangat tinggi. Sensor kapasitif akan bereaksi terhadap pelat baja sama mudahnya seperti terhadap kantong berisi butiran. Para insinyur sejati memanfaatkan hal ini: dalam sebuah utas di r/AskEngineers tentang penghitungan kaleng yang dihancurkan, seorang responden merekomendasikan sensor kapasitif justru karena sensor tersebut dapat mendeteksi kaleng logam dan mengabaikan sampah plastik di sekitar mereka. Itu justru kebalikan dari cara pintas yang ada di buku pelajaran. Mekanismenya lebih penting daripada teknik mengingatnya.
Sensor kapasitif akan dengan mudah mendeteksi logam
"Kapasitif = plastik" hanyalah setengah dari kalimat tersebut. Sensor kapasitif merespons segala sesuatu yang memiliki konstanta dielektrik tinggi – dan logam memiliki konstanta dielektrik tertinggi di antara semuanya. Sensor induktif hanya mendeteksi logam; sedangkan sensor kapasitif mendeteksi logam dan segala benda lainnya – itulah sebabnya sensor kapasitif terkadang lebih unggul daripada sensor induktif pada jalur yang berisi campuran bahan.
Contoh kedua: “Jarak sensor tertera di kotak.” Jarak pengukuran dinyatakan berdasarkan target baja persegi standar, dengan toleransi yang ditetapkan (umumnya ±10%). Jarak tersebut berkurang drastis untuk logam lain: aluminium dan tembaga mengurangi jangkauan deteksi sensor induktif standar jauh di bawah nilai pengukurannya pada baja. Inilah sebabnya mengapa sensor yang berfungsi pada prototipe baja bisa gagal mendeteksi pada mesin yang sebenarnya memproses aluminium. Beberapa lini sensor modern menggunakan kompensasi faktor-1 untuk mendeteksi semua logam pada jangkauan yang hampir sama. Ini merupakan peningkatan yang nyata, tetapi harus ditentukan secara sengaja. Jika logam yang diproses adalah aluminium, baja tahan karat, atau kuningan, tanyakan hal ini sebelum memesan, bukan setelah pemasangan. (Penjelasan lengkap mengenai bagaimana jangkauan di dunia nyata menyusut dan cara menentukan ukuran yang sesuai terdapat dalam panduan terpisah kami tentang [jarak deteksi sensor proximity].)
Contoh ketiga: “Semakin banyak teknologi, semakin baik.” Sensor ultrasonik dapat mendeteksi hampir semua bahan padat, terlepas dari warna atau tingkat transparansinya. Sensor ini sangat cocok untuk mengukur tingkat isi tangki dan jarak tanpa kontak hingga beberapa meter. Namun, busa, kain, dan bahan berpori akan menyerap gelombang suara sehingga terdeteksi sebagai kosong. Sistem penglihatan memecahkan masalah yang tidak dapat diatasi oleh teknologi lain, dengan biaya sepuluh kali lipat, serta memerlukan pencahayaan, pembersihan lensa, dan pemrosesan yang menjadi tanggung jawab tim pemeliharaan selamanya. Selain itu, pengaman yang benar-benar bersertifikasi keselamatan—seperti tirai cahaya dan sakelar keselamatan dengan peringkat PL/Kategori—merupakan dunia regulasi yang terpisah dari sensor biasa. Jangan pernah mengganti sensor standar dengan sensor biasa di tempat yang memerlukan fungsi keselamatan. Bagian dari proses pemilihan adalah mengetahui kapan tidak untuk memilih sensor yang canggih sekalipun.
Matriks Keputusan
Tugas penginderaan otomatis: pilihan utama, alternatif, dan kapan masing-masing tidak berhasil
| Pekerjaan mesin | Pilihan pertama | Alternatif | Gugurkan pilihan pertama jika | Batas di mana hal itu gagal |
|---|---|---|---|---|
| Menghitung bagian-bagian logam | Proximitas induktif | Sensor fotoelektrik tipe through-beam (jika komponen memiliki lubang atau bentuk yang tidak beraturan) | Komponen-komponen tersebut terbuat dari logam non-besi dan berukuran kecil | Rentang nilai berkurang pada aluminium/tembaga – pastikan dengan bahan yang sebenarnya |
| Menghitung kotak, botol, dan benda non-logam apa pun | Sensor fotoelektrik tipe through-beam | Retro-reflektif; difus (hanya untuk produk yang bersih dan seragam) | Produk ini terbuat dari kaca bening atau sangat mengkilap; banyak debu | Jenis sensor difus tidak berfungsi pada produk berwarna gelap atau bening; sensor through-beam memerlukan lensa yang bersih |
| Penghitungan produk yang menggumpal atau tidak beraturan | Perbaiki aliran (bagian-bagian terpisah) terlebih dahulu; kemudian gunakan metode balok atau induktif | Penghitungan puncak ultrasonik; bagian penimbangan; sistem penglihatan | Bagian-bagian tersebut tidak dapat dipisahkan | Tidak ada sensor sederhana yang dapat menghitung gumpalan secara akurat – bersiaplah menghadapi biaya sistem penglihatan |
| Adanya komponen logam, jangkauan pendek, lokasi yang kotor | Proximity induktif (biasanya M12/M18) | Kapasitif (jika juga bukan logam) | Sasaran bukan logam | Volume deteksi menyusut di luar sumbu – patuhi jangkauan nominal ± toleransi |
| Adanya benda apa pun, jarak jauh | Fotoelektrik retro-reflektif | Sensor through-beam untuk jangkauan ekstrem/lingkungan berdebu; laser untuk jangkauan jauh | Target transparan; permukaan berkilau seperti cermin | Jenis huruf retro mengalami kesulitan dalam menampilkan elemen yang bening atau mengkilap |
| Posisi piston silinder | Magnetik efek Hall | Sakelar reed (tingkat siklus rendah) | Tingkat siklus tinggi (usia buluh) | Kontak reed mengalami keausan mekanis – lihat spesifikasi Hall untuk pengoperasian terus-menerus |
| Akhir perjalanan / penjagaan | Sakelar batas (mekanis) | Jarak yang terlalu dekat jika kontak tidak dapat diterima | Tingkat siklus yang tinggi menyebabkan keausan pada kontak; lokasi yang sering dicuci | Umur pakai listrik ~500 ribu operasi merupakan angka yang ditetapkan dalam perencanaan |
| Tingkat isi dalam tangki/hopper | Sakelar kapasitif atau sakelar apung (cairan konduktif) | Ultrasonik (bersih, tidak berbusa) | Busa, uap, endapan lengket | Alat ultrasonik mendeteksi busa sebagai ruang kosong |
| Umpan balik kecepatan atau posisi | Enkoder inkremental | Resolver untuk kondisi operasi yang sangat berat | Diperlukan presisi di bawah tingkat tertentu dengan anggaran terbatas | Hitungannya encoder akan hilang saat listrik padam – kembalikan sumbu ke posisi awal |
Menetapkan Nomor Bagian: Empat Spesifikasi yang Menentukan Segalanya
Setelah urusan pekerjaan dan keluarga sudah beres, seluruh proses pembelian dapat disederhanakan menjadi empat parameter. Jika keempatnya tepat, nomor komponennya akan terisi dengan sendirinya. Jika ada satu yang terlewat, sensor yang diterima akan salah. Pastikan keempatnya sesuai urutan berikut:
Empat spesifikasi yang perlu dipastikan sebelum Anda memesan
- Jarak pendeteksian, dengan margin: jangkauan nominal dinyatakan sebesar ±10% berdasarkan uji pada benda uji baja standar dan akan berkurang pada logam lain – oleh karena itu, pastikan target sebenarnya berada di dalam rentang 50–80% dari jangkauan nominal, jangan pernah di tepinya.
- Jenis keluaran: NPN atau PNP harus sesuai dengan kartu input PLC – sensor NPN yang dipasang pada input PNP tidak akan berfungsi (lihat panduan NPN vs PNP untuk penjelasan lengkap mengenai logika kesesuaian dan opsi konversi).
- NO atau NC, dan apa yang terjadi jika kabel putus: pada output tipe normally-closed, sistem akan memberikan sinyal “berhenti” saat terjadi putusnya kabel; untuk posisi yang berkaitan dengan keselamatan, itulah arah yang Anda inginkan.
- Pemasangan dan lingkungan: diameter ulir (M8/M12/M18/M30), berpelindung atau tanpa pelindung (tipe berpelindung dipasang rata pada logam), tegangan suplai (12–24 V DC merupakan standar otomatisasi), dan peringkat IP untuk lokasi pemasangan – IP67 untuk area yang sering dibersihkan dengan air dan terpapar cairan pendingin, IP65 untuk sebagian besar aplikasi dalam ruangan yang kering.
Perhatikan bahwa daftar ini tidak mencantumkan merek maupun seri. Itulah intinya. Spesifikasi dengan empat parameter adalah sebuah portabel permintaan. Bacalah melalui telepon, salin ke formulir pertanyaan, atau serahkan ke loket distributor. Petugas di sana dapat menentukan harganya berdasarkan katalog mana pun tanpa perlu menghubungi Anda kembali. Kalimat sensor yang lengkap berbunyi seperti ini: “Sensor jarak induktif M18, jangkauan nominal 8 mm, PNP (normal terbuka), 3-kabel, 12–24 V DC, IP67, berlapis pelindung, dilengkapi kabel sepanjang 2 meter.” Pemasok mana pun bisa mengutip kalimat itu dalam sekali jawab. Sebagian besar permintaan yang tidak lengkap, seperti “Saya butuh sensor jarak,” akan dibalas dengan tiga panggilan telepon dan kemungkinan 50% untuk mendapatkan komponen yang salah.
Menyediakan Sensor layaknya Distributor: Cakupan Berdasarkan Pekerjaan, Bukan Berdasarkan Katalog
Semua barang di atas, cepat atau lambat, akan berakhir di rak distributor. Permintaan datang dalam bentuk deskripsi pekerjaan, bukan katalog. Seorang pelanggan berkata, “konveyor saya perlu menghitung kotak,” atau “saya butuh sensor untuk silinder pada mesin pembungkus saya,” atau “sensor lama ini memiliki angka 18 di badannya dan tiga kabel.” Jika stok Anda diatur seperti cara internet mencantumkan sensor (satu SKU per keluarga produk, sedikit dari segala jenis), setiap permintaan tersebut mungkin akan menemukan jawaban yang belum pasti. Jika stok Anda diatur berdasarkan lima jenis pekerjaan tersebut, setiap permintaan akan menemukan jawaban yang pasti.
Kumpulan sensor awal, dikelompokkan berdasarkan cakupan pekerjaan
| Pekerjaan yang sering ditanyakan pelanggan Anda | Sediakan stok barang-barang ini | Varian yang layak dibeli | Mengapa kedalaman inilah yang menjadi kunci keberhasilan |
|---|---|---|---|
| Adanya logam dan posisinya | Proximity induktif, M12 dan M18, berpelindung | Output NPN dan PNP; NO sebagai arus utama, NC untuk posisi pengembalian ke kondisi aman | M12 dan M18 adalah dua ukuran laras yang paling banyak diminati dalam industri mesin dan perbaikan |
| Penghitungan dan keberadaan suatu objek | Jenis fotoelektrik difus, ditambah satu pasang sensor sinar tembus | Jenis difus untuk pemasangan pada mesin jarak dekat; jenis sinar tembus untuk rentang konveyor | Sistem difus mencakup sebagian besar proses penghitungan di dalam mesin; sistem sinar tembus menjadi alternatif jika produk atau debu menghalangi kinerjanya |
| Posisi silinder | Sensor magnetik untuk badan silinder | Efek Reed dan Hall; beberapa panjang kabel | Pemeliharaan silinder adalah pertanyaan paling umum seputar retrofit – sensor sering terlepas atau masa pakainya melebihi masa pakai mesin |
Kedua topologi keluaran inilah yang sering menjadi penyebab hilangnya pesanan. Mesin yang dirancang untuk input PNP tidak dapat menggunakan stok NPN Anda, dan pasar perbaikan masih memiliki basis instalasi yang sangat besar dari peralatan NPN generasi lama. Menyediakan baik NPN maupun PNP dalam housing dan jarak deteksi yang sama mengubah pertanyaan “apakah Anda punya yang cocok untuk mesin saya?” dari kemungkinan menjadi kepastian. Jika Anda hanya menyediakan satu topologi, Anda pada dasarnya menyuruh setengah dari mesin yang datang untuk membeli di tempat lain.
Cakupan yang begitu luas itulah tepatnya yang menjadi alasan keberadaan pemasok tunggal yang melayani berbagai kategori. OMCH memproduksi rangkaian sensor proximity induktif yang menggunakan soket M12 dan M18, dalam varian NPN, PNP, dan dua kabel, di samping rangkaian sensor fotoelektrik difus dan through-beam serta sensor magnetik reed dan Hall untuk aplikasi silinder. Ketika topologi output menjadi hal terpenting, kode model itu sendiri memberi tahu Anda apa yang harus Anda sambungkan: amplifier serat HG11 kami tersedia dalam varian -N atau -P, sehingga nomor bagiannya sudah mencakup jawaban mengenai pengkabelan. Dan karena kami juga memproduksi komponen lain dalam kabinet kontrol, seperti relai, catu daya, encoder, dan sakelar, yang mencakup lebih dari 30 kategori dengan ribuan model, distributor dapat menggabungkan apa yang seharusnya menjadi sepuluh file pemasok menjadi satu katalog dan satu pesanan pembelian. Kami bantuan pemilihan produk akan membandingkan suatu komponen dengan gambar teknik, foto sensor yang sudah rusak, atau spesifikasi empat parameter yang disebutkan. Hal itu dilakukan sebelum Anda mengalokasikan stok untuk lini produksi baru.
Satu batasan yang jelas, demi kepentingan keputusan persediaan itu sendiri. Kerangka kerja dalam artikel ini mencakup penggunaan industri standar, dari kondisi kering hingga pendingin. Lokasi dengan lingkungan pencucian makanan, atmosfer yang mudah meledak, dan ruang bersih ultra memiliki rangkaian sensor tersendiri dengan sertifikasi masing-masing. Pertanyaan-pertanyaan semacam itu sebaiknya ditangani oleh seorang spesialis, dan langkah yang tepat bagi distributor kecil seringkali adalah merujuknya ke pihak yang tepat sambil mempertahankan hubungan tersebut, daripada menyimpan stok lini produk yang hanya terjual sekali setahun. Sediakan stok untuk tiga kategori aplikasi di atas, terjemahkan setiap permintaan menjadi empat parameter, dan biaya pembelian sensor akan terbayar dengan sendirinya.
Butuh rangkaian sensor yang mencakup ketiga kolom pekerjaan tanpa harus menyiapkan tiga berkas pemasok? Kirimkan deskripsi pekerjaan atau foto komponen lama. Kami bantuan pemilihan produk silakan bandingkan spesifikasinya dengan rentang produk yang tersedia sebelum Anda memesan.
Dapatkan Jajaran Sensor yang Mampu Menangani Lima Tugas Tersebut.
Beri tahu kami jenis mesin apa saja yang sering ditanyakan oleh pelanggan Anda. Kami akan memastikan kelompok produk, jenis keluaran, dan nomor bagian untuk seluruh lini produk induktif, fotoelektrik, dan magnetik sebelum Anda memutuskan untuk menyetoknya.
Kirimkan pertanyaan Anda mengenai sensorDaftar Pustaka
- Keller Technology Corporation. “7 Jenis Sensor Otomasi untuk Mesin dan Sistem Pendeteksi Objek.” 2026. https://www.kellertechnology.com/blog/7-types-of-sensors-for-object-detection/
- Forum Eng-Tips. “Ingin mengganti sakelar proximity induktif pada aplikasi yang menuntut.” 2025. https://www.eng-tips.com/threads/looking-to-replace-inductive-prox-switch-in-demanding-application.528519/
- r/PLC. “Sensor untuk Menghitung Croissant.” 2024. https://www.reddit.com/r/PLC/comments/1f8nsex/sensor_for_counting_croissants/
- OMCH. “Sensor Jarak.” 2026. https://www.omch.com/proximity-sensor/
- OMCH. “Pemilihan Produk.” 2026. https://www.omch.com/product-selection/
- OMCH. “Beranda.” 2026. https://www.omch.com/

 English
 Arabic
 Turkish
 Russian
 Spanish
 French
 Indonesian
 Portuguese
 Thai
 Vietnamese