Demandez à cinq ingénieurs : “ Interrupteur de fin de course ou capteur de proximité ? ”, et vous obtiendrez cinq réponses assurées qui se contredisent : les interrupteurs mécaniques résistent à une guerre nucléaire, ou bien ils tombent en panne au bout de six mois ; les capteurs inductifs sont insensibles à la saleté, ou bien ils dérivent et vous induisent en erreur. Tous décrivent le même matériel en fonction de cycles d’utilisation différents. Ce guide tranche le débat à la manière d’un registre de maintenance : état par état, panne par panne, avec les chiffres que les ingénieurs de terrain enregistrent réellement.
Interrupteur de fin de course ou capteur de proximité : ce que chacun est (et n'est pas)
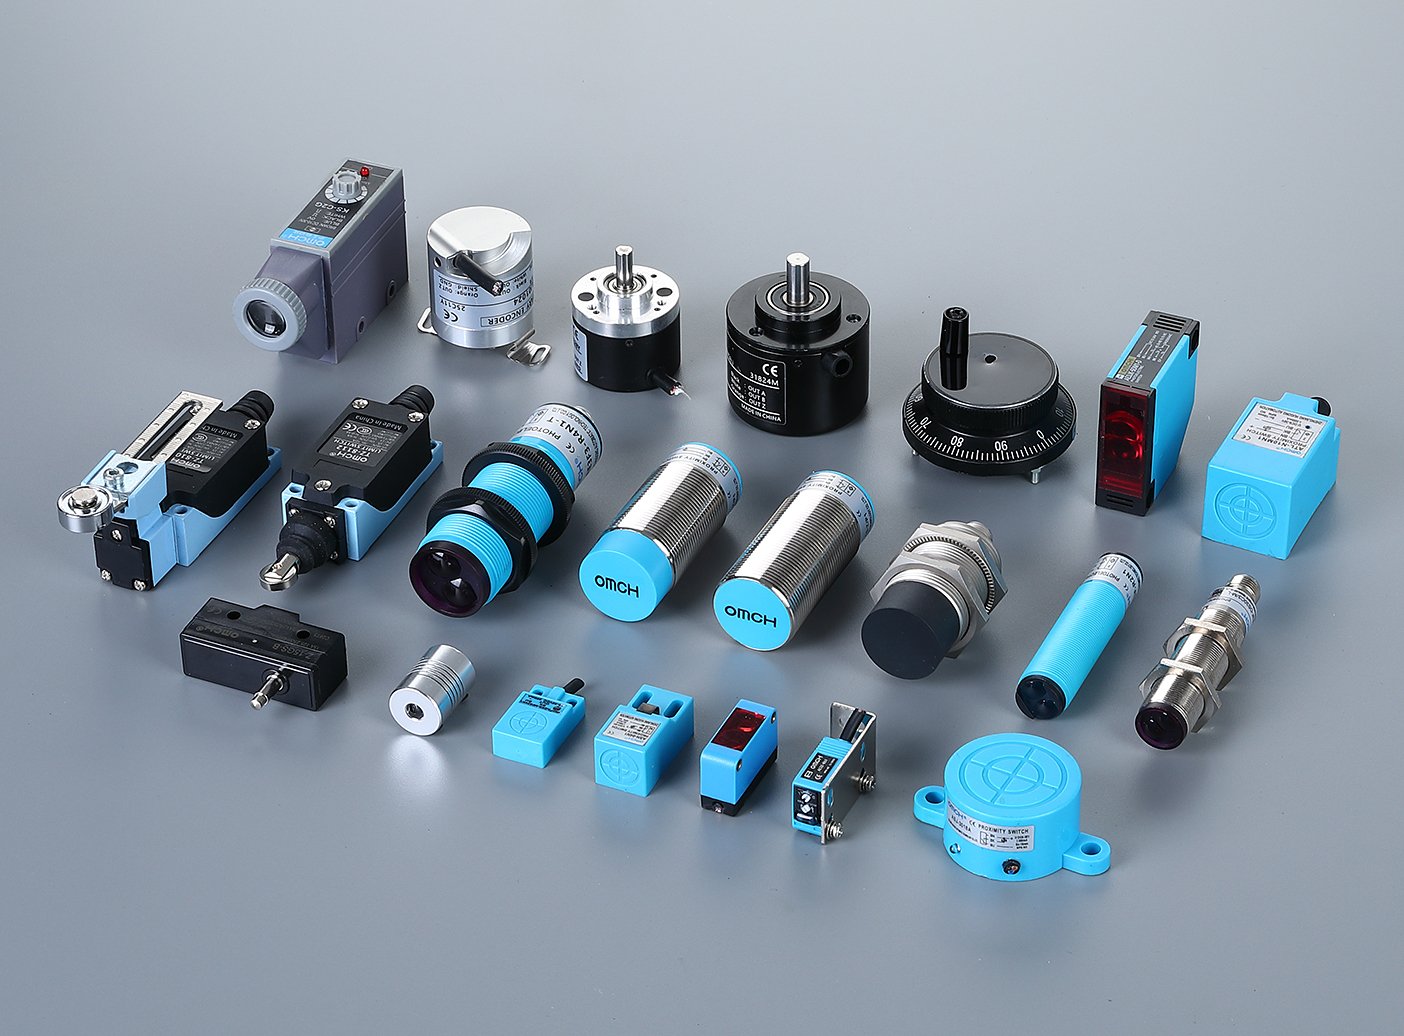
Commençons par les noms, car ici, la terminologie est à l'origine de la moitié de la confusion. A interrupteur de fin de course Il s'agit d'un interrupteur de position à commande mécanique : une tête d'actionnement — piston, levier à galet ou tige — poussée physiquement par la pièce mobile de la machine, ce qui déclenche un contact à action instantanée à l'intérieur. Ouvrez n'importe quel interrupteur de fin de course et vous y trouverez un micro-interrupteur, ainsi que le mécanisme d'actionnement boulonné à l'avant. Il appartient à l'univers des appareils pour circuits de commande de la norme CEI 60947-5-1, la même famille de normes qui couvre les boutons-poussoirs et les interrupteurs pilotes : les “ interrupteurs de position ” y sont définis comme des interrupteurs de commande actionnés par une partie d'une machine ou d'un mécanisme.
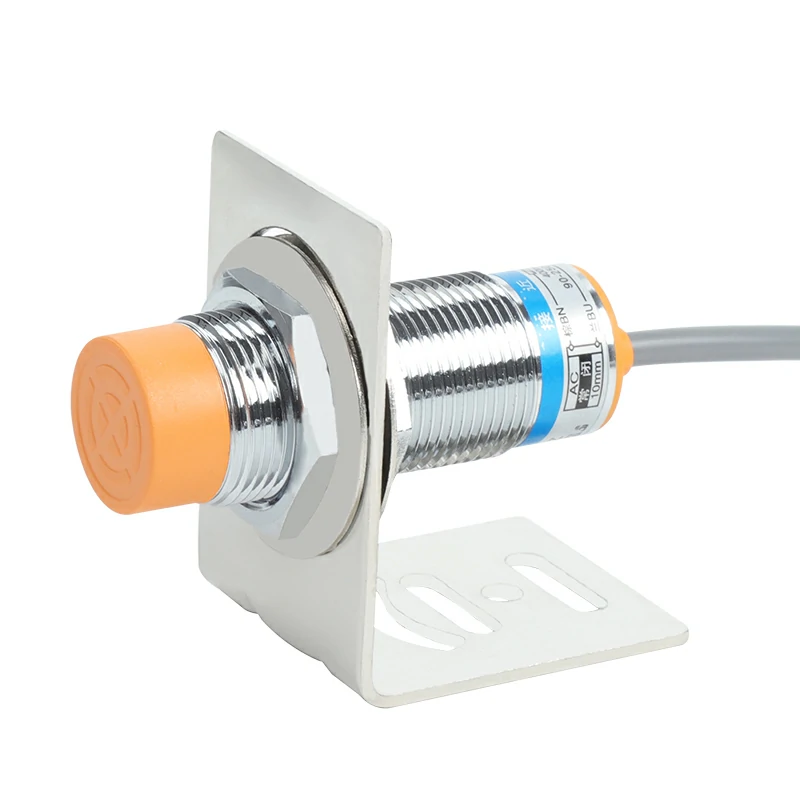
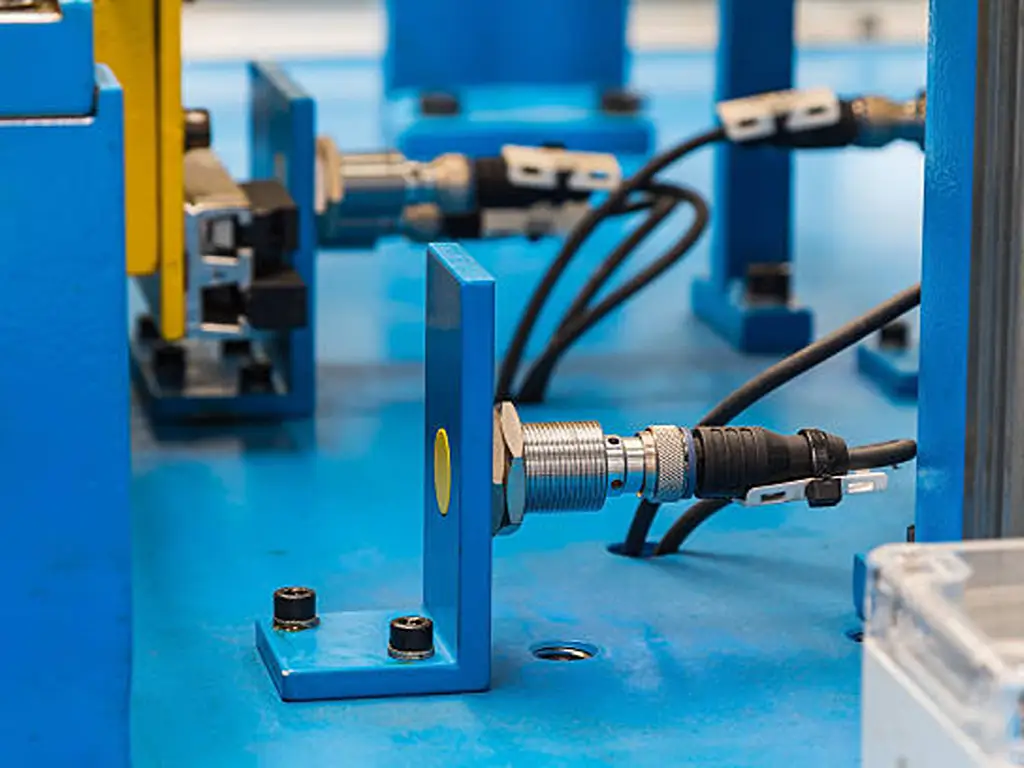
A capteur de proximité (également souvent appelé « détecteur de proximité » — il s’agit du même dispositif) est autonome et sans contact. Les modèles inductifs génèrent un champ à haute fréquence et se déclenchent lorsqu’un métal pénètre dans ce champ ; les modèles capacitifs réagissent à tout matériau présentant une constante diélectrique différente ; les modèles photoélectriques détectent l’interruption ou la réflexion de la lumière. Selon la norme CEI 60947-5-2, ils sont définis comme des dispositifs autonomes dotés d’éléments de commutation à semi-conducteurs. C’est pourquoi ils nécessitent une alimentation électrique, commutent de faibles courants et — à moins d’acheter des modèles spéciaux — ne sont pas conçus pour présenter un comportement défini en cas de défaillance. Cette remarque relative à la norme est importante ; vous comprendrez pourquoi dans la section consacrée à la sécurité.
Le terme hybride que l'on rencontre parfois, “ interrupteur de fin de course de proximité ”, ne désigne pas une troisième catégorie de produits. Il s'agit simplement de ce que les utilisateurs tapent lorsqu'ils recherchent une détection sans contact de fin de course : en d'autres termes, ils souhaitent un capteur de proximité remplissant la fonction d'un interrupteur de fin de course. Si c'est ce que vous recherchez, consultez la section consacrée à la portée de détection avant d'effectuer votre achat, car cette application impose des exigences spécifiques en matière de portée et de montage.
Ces deux familles de dispositifs produisent le même résultat : un signal binaire (marche/arrêt) destiné à une entrée d'automate programmable, à un relais ou à la borne de fin de course d'un variateur. La différence ne réside jamais dans ce qu'elles produisent. Elle réside dans la manière dont elles tombent en panne, et cela dépend de vos conditions d'utilisation, et non de la technologie. C'est sur cet axe que s'articule le présent article.
Le véritable spectre : actionneurs, principes de détection et pourquoi l'arbre généalogique est important
Aucune de ces deux familles ne correspond à un seul produit. Connaître leurs ramifications vous évite de comparer à tort deux éléments entre eux.
Interrupteurs de fin de course sont classés principalement en fonction de la tête de l'actionneur, car c'est celle-ci qui détermine ce qui peut les déclencher et dans quelle direction :
- Piston (goupille): déclenché par une pression verticale directe ; compact et précis, mais nécessite que la pièce à usiner soit bien perpendiculaire à la goupille.
- Piston à rouleaux / levier à rouleaux: un galet coulisse le long de la partie mobile — c'est la solution la plus tolérante pour les contacts coulissants et les cames ; les versions à levier tolèrent un approchage depuis plusieurs directions.
- Types à tige / à tige à ressort et à moustache: versions à grande course ou à faible force pour les drapeaux légers et les pièces se déplaçant lentement.
- Fourches / corps à double circuit: boîtiers robustes comportant deux circuits de contact indépendants à l'intérieur (un NO, un NF) — la configuration idéale pour les câblages liés à la sécurité.
Capteurs de proximité sont classés selon leur principe de détection, et c'est ce principe qui détermine ce qu'ils peuvent détecter :
| Mécanisme | Qu'est-ce qui le déclenche ? | Comportement qui s'ensuit |
|---|---|---|
| Inductif ⭐ (le plus courant) | Métal soumis à un champ oscillant | détection dans la gamme des millimètres ; ne détecte pas le plastique, le bois ni les liquides |
| Capacitif | Toute variation de la constante diélectrique à proximité de la face | Détecte à travers les parois non métalliques (détection de niveau, granulés, verre) |
| Photoélectrique — à faisceau traversant / à réflexion / à diffusion | Lumière bloquée ou réfléchie | plage de quelques centimètres à quelques mètres ; nécessite un trajet optique dégagé |
| Magnétique (à lames ou à semi-conducteurs) | Un aimant qui s'approche | Portée étendue à travers les parois non ferreuses ; nécessite l'installation de l'aimant sur la pièce mobile |
La règle d'or que toute famille doit respecter : un capteur inductif ne détectera jamais votre palette en plastique, un capteur photoélectrique à détection diffuse déclenchera de fausses alarmes en raison des copeaux brillants présents dans son faisceau, et une tête mécanique nécessitera toujours un contact physique. Ce contact est précisément la caractéristique recherchée lorsque vous avez besoin d'une confirmation concrète qu'un objet est bien arrivé.
Les listes génériques d’avantages et d’inconvénients que l’on trouve ailleurs se résument généralement à un schéma simpliste : “ mécanique = bon marché, s’use ; à proximité = pas d’usure, coûte plus cher ”. Si l’on fait abstraction des adjectifs, il reste deux différences réelles liées au mécanisme. Les contacts mécaniques sont des circuits ouverts physiques : ils peuvent commuter des ampères à la tension du réseau — les interrupteurs de fin de course compacts ont généralement une intensité nominale d’environ 5 A à 250 VCA et les modèles à levier pour usage intensif d’environ 10 A — et ils ne nécessitent pas d’alimentation propre. Les sorties à semi-conducteurs commutent quelques centaines de milliampères à 10–30 VCC et ont besoin d’une alimentation. Tout ce que l’on dit d’autre au sujet de la “ fiabilité ” tient en réalité à la manière dont votre environnement use le dispositif. Ce qui nous amène à la matrice.
Lequel cède en premier dans vos conditions ? Une matrice des limites de défaillance
Cette section constitue l'article à proprement parler. Plutôt que de débattre pour savoir quelle technologie est “ la meilleure ”, elle répond à la question qui détermine réellement les budgets de maintenance : dans mes conditions d'utilisation, laquelle tombera en panne en premier, et lorsqu'elle tombera en panne, la machine s'arrêtera-t-elle en toute sécurité ou présentera-t-elle un dysfonctionnement ?
Les rapports de terrain constituent la base factuelle, car c'est là que les blogs des fournisseurs se contredisent. Une page du site d'Eaton affirme que les capteurs inductifs sont “ insensibles à la saleté et à la graisse ” ; un fournisseur chinois de capteurs affirme que les capteurs de proximité se dégradent en cas de “ températures élevées, d'humidité élevée et de fortes interférences électromagnétiques ” ; un article de 2025 publié par un atelier de fabrication de panneaux parvient à défendre les deux points de vue sur la question des environnements difficiles sur une seule et même page. Ces trois sources ont raison, chacune sur un aspect différent. La matrice des défaillances permet de distinguer ces différents aspects.
La matrice des défaillances : six conditions × deux technologies
| État | Fin de course (mécanique) | Capteur de proximité (inductif) | Ce que révèlent les éléments de preuve |
|---|---|---|---|
| Nombre élevé de cycles (> 100 000 opérations/an) | Usure des contacts et du mécanisme ; les défaillances sont généralement manifestes et mesurables. Rapport de terrain : environ 1 million de cycles, soit environ 6,5 mois par interrupteur dans une fonderie de fer. | Aucune pièce mobile susceptible de s'user. Témoignage sur le terrain : 20 ans dans une mine de sable. | Nombre élevé de cycles → inductif. |
| Poussière, copeaux, liquide de refroidissement, huile | Les unités étanches à usage intensif résistent aux copeaux en contact direct (rapport sur la ligne de transfert) ; les leviers peuvent s'encrasser (résine de bois). | Une face hermétique et sans contact est plus efficace sur un sol en terre battue ; les copeaux métalliques présents sur la face peuvent provoquer des déclenchements intempestifs. | Inductif avec un pare-flammes — ou photoélectrique en présence d'éclats projetés. |
| Humidité et corrosion | Les ressorts, les bornes et les axes de levier se corrodent : c'est la panne classique sur les sites éloignés. | Les composants électroniques étanches résistent au lavage à haute pression ; les appareils de classe IP69K ne nécessitent pratiquement aucun entretien. | Système à induction adapté aux sites humides nécessitant peu d'entretien. |
| Chaleur | Pas de composants électroniques, mais les températures nominales restent limitées à environ 70–85 °C. | La plage de température typique des composants électroniques est comprise entre −25 et +85 °C. | Dans tous les cas, consultez la fiche technique ; ne généralisez pas. |
| Interférences électromagnétiques importantes (moteurs, soudage, longues longueurs de câbles) | Un contact physique ne peut pas être déclenché par erreur par un champ. | Les câbles blindés et les appareils testés au niveau de la compatibilité électromagnétique (CEI 60947-5-2) conviennent généralement. | Les contacts secs ne fonctionnent que sur des tronçons non blindables. |
| Chocs, chariots élévateurs, désalignement | Levier cassé ou boîtier déformé. | La face est usée ou complètement décalée. | Les deux nécessitent des protections et des supports rigides ; aucun des deux ne résiste à un choc. |
Considérez ces lignes comme des critères d'évaluation, et non comme un tableau de bord. Deux rapports de terrain ont le plus de poids. Un ingénieur de maintenance qui a modernisé une fonderie de fer en y installant des unités inductives a indiqué (Fil de discussion sur les automates programmables (r/PLC), 2023) que chacun des quelque 320 interrupteurs de fin de course mécaniques avait atteint environ un million de cycles avant de tomber en panne — soit presque exactement 6,5 mois par interrupteur —, la ligne étant à l’arrêt deux à trois fois par semaine. Après le remplacement, selon ses propres termes, “ tous nos problèmes d’interrupteurs de fin de course ont disparu ”. Ce même ingénieur a fait état de détecteurs de proximité inductifs utilisés dans une mine de sable qui ont fonctionné pendant vingt ans. Mais un technicien de ligne de transfert, dans le même fil de discussion, rapporte que les détecteurs mécaniques “ sont bombardés de copeaux et de liquide de refroidissement toute la journée ” et les qualifie de « solides comme le roc ». La clé de compréhension réside dans la différence de contexte : les interrupteurs de la fonderie ont effectué des millions de cycles dans une poussière abrasive ; ceux de la ligne de transfert fonctionnent à un rythme plus lent et sont étanches. Les petits ateliers sont confrontés au même compromis à plus petite échelle. Les amateurs de machines CNC trouvent que les capteurs de proximité offrent une meilleure répétabilité pour le retour à l’origine ; or, un copeau métallique égaré peut déclencher un faux signal, tandis que les interrupteurs à levier s’encrassent dans les pièces de menuiserie riches en résine (Fil de discussion sur r/hobbycnc, 2024).
La durée de vie dépend de l'utilisation qui en est faite, et non de la technologie. Cette seule phrase en dit plus long que n'importe quelle fiche technique.
Reportage sur le terrain : une famille, deux vies
1 million de cycles ≈ 6,5 mois
Par fin de course mécanique dans une fonderie de fer — environ 320, avant la mise à niveau inductive
Plus de 20 ans
Capteurs de proximité inductifs dans une mine de sable — rapporté par le même ingénieur de maintenance
Même famille de capteurs de position, mais un écart de deux ordres de grandeur. C'est l'utilisation qui fait la différence — pas l'étiquette sur l'emballage.
Direction de sécurité intégrée : la manière dont un dispositif tombe en panne importe davantage que le fait qu'il tombe en panne
Lorsque les ingénieurs affirment que les interrupteurs mécaniques sont “ plus sûrs ”, ils veulent généralement dire qu'un contact correspond à un circuit physiquement ouvert. Un contact usé, un fil cassé, un boîtier écrasé : la plupart des défaillances mécaniques se traduisent par un état ouvert, ce qui, dans un circuit NC (normalement fermé) correctement câblé, se transforme en un défaut visible plutôt qu'en un défaut silencieux. Les modes de défaillance d’un capteur de proximité vont dans le sens inverse : faux déclenchements, faux négatifs lorsqu’une contamination se trouve entre la face du capteur et la cible, et dérive de la portée de détection. Aucun de ces problèmes ne se manifeste de manière visible.
C'est cette asymétrie qui explique pourquoi la convention de câblage prime sur le choix technologique. Les règles pratiques ci-dessous sont issues d'une discussion entre ingénieurs en automatisation portant sur la protection des palans et des convoyeurs (Fil de discussion PLCTalk, 2017):
- Raccordez le dispositif de sécurité en position « NC » (contact normalement fermé), et non en position « NO » (contact normalement ouvert). Règle empirique d'un ingénieur après un incident de dépassement de course d'un palan : “ Nous avons utilisé un circuit NC pour qu'il déclenche également un défaut en cas de câble endommagé ou débranché. ” Un circuit NO tombe en panne sans signal ; un circuit NC tombe en panne en émettant un signal sonore.
- L'efficacité d'un système de redondance dépend entièrement de la qualité de sa procédure de test. Deux capteurs équipés d'un dispositif de contrôle de divergence peuvent détecter la dérive de l'un et de l'autre — mais, comme l'a fait remarquer un ingénieur, les capteurs redondants ne sont utiles que “ si l'on vérifie régulièrement qu'ils fonctionnent correctement ”.”
- Ne vous fiez pas à l'étiquette “ à sécurité intégrée ”. La norme CEI 60947-5-2 exclut explicitement tout comportement défini en cas de défaillance pour les détecteurs de proximité ordinaires ; les dispositifs garantissant un comportement défini en cas de défaillance relèvent de la norme 60947-5-3 et leur coût est en conséquence plus élevé. Si une machine nécessite un arrêt de sécurité, il convient de spécifier un dispositif de sécurité. Il ne faut pas partir du principe que les dispositifs à contact ou sans contact sont “ plus sûrs ” par nature.
Le fil de discussion qui a donné lieu à ces règles s’est conclu par le fait que son auteur a abandonné les deux camps au profit d’une solution définitive : une cellule photoélectrique rétroréfléchissante avec câblage “ NC ” (normalement fermé), car, selon ses propres termes, un interrupteur de fin de course peut être dévié de sa position et manquer la cible, un détecteur de proximité peut être dévié et la manquer également, mais une cellule photoélectrique ou un réflecteur heurté se déclenche immédiatement. La leçon à en tirer n’est pas que « la cellule photoélectrique est la meilleure solution ». La leçon est que la détectabilité des défaillances est une propriété de conception que l’on choisit, et qu’elle prime sur le débat « à contact ou sans contact » dans tout débat sur la sécurité.
Les deux relèvent d'une même machine : comment se répartissent les rôles système ?
La question “ interrupteur de fin de course ou capteur de proximité ? ” sous-entend discrètement que l’on doit choisir l’un ou l’autre. Ce n’est pas le cas dans la réalité. Les ascenseurs de personnes et les monte-charges sont équipés des deux : des fins de course mécaniques pour empêcher le dépassement des courses aux extrémités, et des capteurs de proximité ou autres pour détecter la position d’arrêt à chaque étage — un ingénieur maritime chargé de faire fonctionner deux palans de chargement sur un navire a décrit exactement cette distinction. Dans une application de levage, ceux-ci ont été superposés en fonction de la cible du câblage : les capteurs de proximité vers l’automate programmable (PLC) pour la logique de commande, et les contacts mécaniques de fin de course directement vers les entrées de fin de course du servomoteur pour l’arrêt forcé.
Le sans contact facilite les tâches courantes
Systèmes inductifs ou photoélectriques pour le positionnement et le retour à l'origine — aucune usure même en cas de nombre élevé de cycles.
Le mode mécanique (ou à commande numérique) conserve la dernière ligne
Un état « ouvert » détectable en cas de dépassement vaut mieux qu'une longue durée de vie : c'est ça, le compromis en matière de sécurité, et non la fidélité à une marque.
Les nouvelles conceptions de machines continuent de faire évoluer les applications de détection de position vers des dispositifs sans contact, tandis que le marché du remplacement continue d'acheter des unités mécaniques pour le parc installé — ce qui explique pourquoi ces deux familles de produits continuent de se vendre en grande quantité. Cette coexistence n'est pas une période de transition ; il s'agit d'une répartition des tâches.
Que le choix se porte sur une solution sans contact ou mécanique, le remplacement repose sur quatre critères : le montage, l'alimentation, la logique et la charge. Le fournisseur qui répond à ces quatre critères est celui qu'il convient de contacter.
Vérifiez si votre pièce de rechange figure dans notre gammeChoix d'un produit de remplacement : distance de détection, câblage de sortie et vérification en quatre points
Une fois la décision prise, la plupart des erreurs surviennent au moment de passer commande. Les deux erreurs les plus courantes sur les bons de commande — une plage de détection incorrecte et un type de sortie erroné — trouvent toutes deux leur origine dans un malentendu que cette section permet de dissiper.
La distance de détection dépend de la taille du boîtier — et non des arguments marketing
Le débat que l’on retrouve partout sur les forums — “ les capteurs de proximité ne détectent que 2 à 3 mm, ils sont inutiles ” contre “ 10 mm, c’est normal ” — n’est pas une controverse. Il s’agit de deux catégories de boîtiers différentes que l’on compare comme s’il s’agissait d’un seul et même produit. La distance de détection inductive dépend du diamètre de la tête de détection, ainsi que du fait que celle-ci soit blindée (montable à fleur) ou non (nécessitant une zone exempte de métal autour de la face). Portées représentatives des capteurs inductifs à courant continu sur une cible en acier :
Portées de détection inductive typiques en fonction de la taille du boîtier (cible en acier, modèles CC représentatifs)
| Logement | Encastré / blindé | Non affleurant / non blindé |
|---|---|---|
| M8 | 1,5 à 2 mm | ≈2 mm |
| M12 | 2 à 3 mm | 4 à 8 mm |
| M18 | 5 à 7 mm | 8 à 14 mm |
| M30 | ≈10 mm | 15 à 20 mm |
| Photoélectrique (tout type de boîtier) | n/a | Conversion des centimètres en mètres |
L'argument selon lequel “ 2 à 3 mm, c'est inutile ” vient généralement de quelqu'un qui tient entre les mains un module encastré M8 ou M12 ; la réponse “ 10 mm, ça suffit ” correspond à un module M30 non blindé. Les deux disent la vérité concernant leur propre boîtier. La gamme E2E d’OMRON illustre parfaitement cette échelle — M12 blindé à 2–3 mm, M30 non blindé à 18–20 mm — et la fiche technique IME de SICK confirme une distance de 4 mm pour un module M12 non encastré. Les tolérances s’élèvent à ±10% et les séries varient d’un fabricant à l’autre ; par conséquent, la valeur indiquée sur la fiche technique du produit que vous achetez est la seule qui compte.
Trois règles relatives aux limites font la différence entre un capteur qui fonctionne pendant des années et un autre qui donne lieu à des interventions techniques :
- Le matériau cible réduit la portée. Les distances indiquées dans le catalogue sont mesurées sur de l'acier doux. Facteurs de correction réels : acier inoxydable ≈0,8, aluminium ≈0,3–0,45, cuivre ≈0,25–0,45. Un capteur M12 de 4 mm dirigé vers un drapeau en aluminium correspond en réalité à un capteur d'environ 1,5 mm.
- Les têtes non blindées nécessitent un espace libre pour le métal. La portée plus importante d'un capteur non blindé disparaît si vous l'encastrez dans un support en acier ; les fabricants spécifient une zone exempte de métal autour de la face (généralement de l'ordre de 2 à 3 fois la distance nominale — consultez les consignes de montage sur la fiche technique), et les capteurs non blindés doivent dépasser de la surface de montage.
- Installez-le de manière à ce qu'aucun obstacle ne se trouve entre votre visage et la cible. Analyse rétrospective d'un ingénieur de maintenance sur les faux négatifs : des débris coincés entre le couvercle et la face de détection ont généré de fausses alertes sur un site distant. Veillez à ce que la face de détection dispose d'une ligne de visée dégagée et d'une marge d'au moins 1,5 à 2 fois la portée nominale par rapport à la distance de déclenchement réelle.
Sorties et câblage : contacts secs ou commutateurs à semi-conducteurs
Il s'agit de la deuxième erreur la plus fréquente lors de la commande, et c'est celle qui entraîne un échec lors de la mise en service plutôt qu'à la livraison. Sortie des fins de course mécaniques contacts secs: Contacts métalliques NO/NC/SPDT avec intensité nominale en ampères (5 A à 250 V CA pour les modèles compacts ; classe 10 A pour les modèles à levier à usage intensif), sans polarité, sans alimentation, pouvant être raccordés directement à la bobine d'un contacteur ou à un circuit d'éclairage. Sortie des capteurs de proximité commutateurs à semi-conducteurs qui nécessitent une tension comprise entre 10 et 30 VCC et commutent tout au plus quelques centaines de milliampères — la fiche technique du modèle IME12 de SICK, par exemple, indique un courant continu ≤ 200 mA. Ils existent également en différentes variantes de polarité : PNP (approvisionnement) fournit une tension de +24 V lorsqu'elle est sous tension — ce qui correspond au choix habituel pour les entrées d'automates programmables en Europe et en Asie — et NPN (à collecteur affaissé) passe à 0 V, ce qui est courant dans certaines régions d'Asie et sur certaines cartes plus anciennes. Il existe des versions à deux fils en courant continu et à deux fils en courant alternatif pour faciliter la mise à niveau et pour les tableaux électriques en courant alternatif.
Les erreurs de câblage qui se produisent réellement sur le terrain : câbler un dispositif NPN sur une entrée d'automate programmable (PLC) prévue pour un PNP (le canal ne s'active jamais), supposer que la sortie d'un capteur peut piloter la bobine d'un relais (ce qui n'est pas le cas — il faut ajouter un relais intermédiaire), et choisir un contact NO pour une fonction de sécurité (voir la section sur la sécurité intégrée). Notez que la même logique de symboles de circuit s’applique aux deux familles : un “ interrupteur ” de proximité représenté sous forme de contact dans votre schéma obéit toujours à la sémantique NO/NC, même s’il n’existe aucun contact physique.
La vérification de remplacement en quatre points
Lorsque vous remplacez un appareil défectueux — ou lorsqu'un client vous demande de lui fournir un appareil identique —, vérifiez ces quatre points avant de passer commande. Chaque point omis correspond à un mode de défaillance connu :
- Interface de montage. Diamètre du filetage/du boîtier (M8/M12/M18/M30), type de corps et, pour les modèles mécaniques, tête d'actionneur : sens de roulement des rouleaux, pré-course et surcourse. En cas d'erreur dans ces paramètres, l'unité ne se déclenchera jamais ou restera comprimée en permanence.
- Puissance. L'ancien capteur était-il à contact sec (ne nécessitant aucune alimentation) ou s'agissait-il d'un capteur alimenté ? Si votre tableau électrique ne fournit pas une tension de 10 à 30 VCC à cet emplacement, le remplacement par un capteur à semi-conducteur ne fonctionnera pas.
- C'est logique. NO ou NC ; et pour les semi-conducteurs, de type PNP ou NPN. Une inversion NC/NO sur un circuit de sécurité est un défaut silencieux qui ne demande qu’à provoquer un accident.
- Charger. Que commande réellement cette sortie ? Une sortie de capteur de 200 mA remplaçant un contact de 5 A qui alimentait directement la bobine d'un contacteur finira par tomber en panne — généralement au pire moment.
Et la modernisation ne se limite pas au matériel. Lorsque l’usine de cet ingénieur de fonderie est passée aux capteurs inductifs, les premières défaillances ont consisté à “ apprendre aux techniciens qu’il ne fallait pas FRAPPER le capteur de proximité inductif pour le déclencher ” : les techniciens, qui avaient passé des années à frapper les leviers des interrupteurs de fin de course, endommageaient physiquement les nouveaux capteurs. Une modernisation qui ne remet pas en question cette habitude de déclenchement reproduit les anciens modes de défaillance.
Lorsqu'un interrupteur de position “ tombe en panne ” : commencer par le diagnostic, puis passer à la remise à niveau
Une machine s'arrête, l'alarme indique l'interrupteur, et le réflexe est de remplacer la pièce.
Ne remplacez la pièce qu'après avoir vérifié que le câblage, la gâchette et la fixation fonctionnent correctement — les capteurs les plus souvent remplacés sont rarement ceux qui sont défectueux.
Le diagnostic en cinq étapes :
- Verrouiller et isoler le circuit.
- Vérifiez d'abord le câblage et l'entrée. Vérifier la continuité et la tension au niveau de l'automate programmable (PLC) ou de la carte. Un câble cassé ou écrasé produit exactement les mêmes symptômes qu'un appareil hors service, et avec un câblage en position « fermée » (NC), un défaut de câble se traduit, par conception, par le déclenchement d'une alarme visible.
- Actionnez l'appareil manuellement. Actionnez manuellement l'actionneur ou placez la cible devant la surface de détection. Observez l'indicateur et le changement d'état de l'entrée.
- Séparer les trois suspects: défaillance de l'appareil, problème de câblage ou de connecteur, ou déplacement du support (support tordu, cible décalée, salissures dans l'interstice). Les analyses de défaillances sur le terrain liées aux problèmes de détection de position aboutissent toujours à la même conclusion : les interrupteurs mécaniques tombent en panne à cause de l'usure de leurs mécanismes, les surfaces de détection de proximité s'usent par frottement, et les deux sont mis hors service par la chute d'objets qui sectionnent le câble — “ le bras de l'interrupteur de fin de course cassé est d'origine mécanique, les fils sectionnés sont dus à la chute d'un objet ” (Discussion sur PLCTalk, 2013). Il faut blâmer le mécanisme qui a effectivement échoué.
- Commandez seulement à ce moment-là. Et passez votre commande en vous référant aux quatre points de vérification ci-dessus, et non en indiquant “ la même référence que celle de la machine d'origine ”, car cette référence n'existe peut-être plus, ou correspond peut-être à une variante logique différente de celle qui est câblée.
Une fois le remplacement effectué, prévoyez les nouveaux modes de défaillance, et non les anciens. Les appareils qui tombent le plus rapidement en panne, d’après les registres d'entretien, sont ceux installés à des endroits exposés aux chocs, sur des supports qui fléchissent ou avec des câbles soumis à des frottements. Protégez-les, renforcez-les et installez des dispositifs de décharge de traction : cela importe davantage que la marque.
Le calcul des stocks de pièces de rechange obéit à la même logique conditionnelle que tout le reste de cet article. Dans le rapport de la fonderie, un million de cycles correspondait à 6,5 mois : une usine fonctionnant à ce rythme a besoin de pièces de rechange en stock et d’un calendrier de remplacement planifié, et non d’un déplacement de dernière minute au magasin. Une même famille de pièces, sur une machine peu sollicitée et propre, peut avoir une durée de vie supérieure à celle de la machine elle-même. Gérez vos stocks de pièces de rechange en fonction de votre propre nombre de cycles et de votre niveau de contamination — des chiffres que votre GMAO connaît déjà — et non en vous fiant aux allégations génériques de “ longue durée de vie ” d’un fournisseur. La logique de fonctionnement elle-même relève d’une pratique d’ingénierie ancienne : les ingénieurs qui conçoivent des bancs d’essai à très haut cycle ont opté depuis des décennies pour la détection sans contact précisément parce qu’elle élimine l’usure de l’équation (fil de discussion « eng-tips », 2002).
Si le dispositif remplacé remplit une fonction de sécurité, faites vérifier le circuit. Le câblage NC, la routine de contrôle de redondance et le choix d'un dispositif homologué pour la sécurité ne sont pas garantis par une mise à niveau de type « remplacer et c'est parti ».
À l'attention des distributeurs : deux gammes, un seul comptoir — la logique des stocks de remplacement
Si vous distribuez des composants d’automatisation, tout ce qui précède se résume à trois réalités commerciales. Premièrement : les machines intègrent les deux familles de par leur conception — les ascenseurs, les palans, les convoyeurs et les machines-outils combinent des limites mécaniques et des capteurs de proximité dans des rôles différents — ; ainsi, un stockiste qui ne propose qu’une seule famille passe structurellement à côté de la moitié des commandes de remplacement sur son marché. Deuxièmement : la fréquence de remplacement dépend de l’utilisation que fait le client du produit, et elle varie de deux ordres de grandeur — la même gamme de commutateurs qui tombe en panne tous les 6,5 mois dans une usine peut fonctionner vingt ans dans une autre —, ce qui signifie que la profondeur de stock doit suivre les cycles d’utilisation réels de vos clients, et non une moyenne par catégorie. Troisièmement : la commande de remplacement ne se présente presque jamais sous la forme ’ vendez-moi un capteur de proximité “. Elle se présente plutôt ainsi : ” j’ai besoin d’une pièce pour la machine X “ — et le gain ou la perte de la commande dépend de votre capacité à répondre aux quatre critères suivants : montage, alimentation, logique, sortie.
C'est dans ce troisième point que réside toute la valeur. Le marché de la réparation et de la maintenance s'appuie sur les références d'origine des machines pour passer commande, et lorsque la pièce d'origine n'est pas disponible, la vente revient à celui qui parvient à trouver une pièce de rechange compatible sur ces quatre points — et qui sait quand il ne faut pas forcer la mise en place d'une solution. Un fournisseur qui répond honnêtement à ces quatre critères instaure la confiance nécessaire pour transformer un interrupteur $12 en une décennie de commandes de réapprovisionnement. La diversité de la gamme de produits qui rend cela possible est l’intérêt d’un catalogue « tout-en-un ». Chez OMCH, les deux gammes coexistent : notre gamme d’interrupteurs de fin de course s’étend des modèles compacts de 5 A aux modèles à levier pour usage intensif, d’une intensité nominale de 10 A à 250 V CA et d’une durée de vie électrique supérieure à 500 000 cycles, et notre gamme de détecteurs de proximité et de capteurs couvre les capteurs de proximité inductifs avec des corps de classe M8 à M30 — distance nominale de 1 à 2 mm jusqu’à 10 à 15 mm, indice de protection IP67, plage de température de −30 à +85 °C, en versions NPN, PNP, à deux fils CC et CA — ainsi que les gammes de capteurs photoélectriques et capacitifs. Dans un catalogue qui compte plus de 30 catégories et plus de 3 000 références, le fin de course et le capteur de proximité ne s’opposent jamais ; ce sont deux solutions proposées au même comptoir, soumises au même contrôle en quatre points. Si une pièce de rechange ne convient vraiment pas — mauvais montage, logique incorrecte, exigence de sécurité que nous ne pouvons pas certifier —, nous vous le dirons, car un retour de pièce non conforme nous coûte plus cher à tous les deux qu’un « non » honnête.
Stockez ces deux gammes de produits, formez vos clients à l“” approche en quatre points », et la question « fin de course ou capteur de proximité » cessera d'être un sujet de débat que vos clients vous soumettent : elle deviendra la raison pour laquelle ils vous appellent en premier. Contactez notre équipe pour en savoir plus sur la gamme, ou parcourir le interrupteur de fin de course et capteur de proximité consultez les catalogues et vérifiez votre propre liste de pièces de rechange.
Intégrez ces deux gammes à votre stock — Conditions de distribution pour « Limit » et « Proximity »
Gammes complètes de fins de course (AZ/TZ) et de capteurs de proximité inductifs (AL-J), fiches techniques, aide à la correspondance des références d'origine des machines, et vérification en quatre points pour chaque devis.
Demander les tarifs distributeursRéférences
-
Groupe CSA / Conseil canadien des normes. “ CAN/CSA-C22.2 n° 60947-5-1 — Appareillage de commutation et de commande à basse tension, Partie 5-1 : Dispositifs de circuits de commande et éléments de commutation. ” 17 octobre 2018.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-1-control -
Groupe CSA / Conseil canadien des normes. “ CAN/CSA-C22.2 n° 60947-5-2 — Partie 5-2 : Dispositifs de circuits de commande et éléments de commutation, détecteurs de proximité. ” 7 août 2026.
https://scc-ccn.ca/standards/notices-of-intent/csa-group/low-voltage-switchgear-and-controlgear-part-5-2-control-2 -
OMRON Industrial Automation. “ Gamme de la série E2E — Détecteurs de proximité inductifs cylindriques standard. ” 11 novembre 2024.
https://www.ia.omron.com/products/family/449/lineup.html -
SICK AG. “ Fiche technique IME12-04NPSZW5K — Capteur de proximité inductif, M12, montage en saillie, Sn 4 mm, PNP NO, 10–30 VCC, ≤200 mA, IP67. ” PDF.
https://www.sick.com/media/pdf/0/60/460/dataSheet_IME12-04NPSZW5K_1042725_en.pdf -
SICK AG. “ Capteurs inductifs — Fonctionnement, montage et applications. ” 24 février 2022.
https://www.sick.com/at/en/inductive-sensors-function-mounting-and-application/w/blog-induktiver%20sensor -
Balluff. “ Matériau de la cible des capteurs de proximité inductifs : est-ce important ? ” 18 juin 2024.
https://www.balluff.com/en-us/blog/inductive-proximity-sensor-targets-material-does-matter -
wenglor sensoric group. “ Montage en saillie — Glossaire technique. ”
https://www.wenglor.com/en/Non-Flush-Mounting/l/cxmCID73182 -
Reddit r/PLC. “ J’envisage de remplacer ces fins de course mécaniques par des capteurs inductifs. ” 28 octobre 2023. Rapports de terrain.
https://www.reddit.com/r/PLC/comments/17i270n/thinking_of_replacing_these_mechanical_limit/ -
PLCTalk. “ Capteurs de proximité vs fins de course mécaniques ”. 2017. Superposition des dépassements de course du palan, convention de câblage NC et compte rendu de la solution finale photoélectrique.
https://www.plctalk.net/forums/threads/proximity-vrs-mechanical-limit-switches.108892/ -
PLCTalk. “ Gérer des tâches dont on n’a aucune idée ”. 2013. Analyse des défaillances de détection de position : mécanismes usés, surfaces abrasées et câbles rompus.
https://www.plctalk.net/forums/threads/dealing-with-jobs-you-have-no-clue-of.79012/ -
Eng-Tips. “ Capteur de proximité vs fin de course mécanique ”. 2002. Logique de sélection pour un nombre élevé de cycles.
https://www.eng-tips.com/threads/proximity-sensor-vs-mechanical-limit-switch.19201/ -
Reddit r/hobbycnc. “ Capteurs de proximité vs fins de course ”. 21 janvier 2024. Compromis entre répétabilité et faux déclenchements dus aux puces.
https://www.reddit.com/r/hobbycnc/comments/19c80r2/proximity_switches_vs_limit_switches/

 English
 Arabic
 Turkish
 Russian
 Spanish
 French
 Indonesian
 Portuguese
 Thai
 Vietnamese